Un modelo AR(\(p\)), \(x[k]=\sum_{j=1}^p\phi_jx[k-j]+e[k]\) con \(e[k]\) ruido blanco, tiene función de transferencia \(1/(1-\sum\phi_jz^{-j})\). Sus polos son las raíces de \(z^p-\phi_1z^{p-1}-\dots-\phi_p\), es decir, los valores propios de su matriz compañera; los coeficientes salen de las ecuaciones de Yule–Walker (A1.4) y, con la ecuación 2 de S3.2, cada pareja de polos conjugados da una frecuencia y un amortiguamiento. Es el método de identificación más sencillo que existe, y sirve para ver sus límites.
Una estructura excitada por ruido blanco no tiene respuesta exactamente AR: su aceleración tiene también ceros (S1), y la señal medida lleva ruido. Veamos qué pasa con el registro de aceleración de la cubierta del escenario A (datos/edificio-3-plantas/), cuyos polos verdaderos se conocen: \(f=\) 1,105, 2,939, 4,390 Hz y \(\zeta=\) 1,00, 1,00, 1,27 %.
Ver el código
D =readdlm("../../datos/edificio-3-plantas/escenario_A.csv", ';', skipstart=1)x = D[:, 4] .-mean(D[:, 4]) # aceleración de la cubierta a 100 Hzdt =0.01functionajusta_ar(x, p, dt) r =autocorrelacion(x, p) phi, _ =yule_walker(r, p)polos_ar(phi, dt)endbloque(x, q) = [mean(@view x[i:i+q-1]) for i in1:q:length(x)-q+1] # promedio de bloques: filtro paso bajo muy simpleresultados = [(; q, p, fz =ajusta_ar(bloque(x, q), p, dt * q)) for (q, p) in [(1, 6), (1, 12), (8, 6), (8, 8)]]nothing
Tabla 1: Polos estimados con un modelo AR de Yule–Walker ajustado a la aceleración de la cubierta (escenario A, 600 s). Los valores verdaderos son 1,105; 2,939 y 4,390 Hz, con \(\zeta\) de 1,00 %, 1,00 % y 1,27 %. Con 100 Hz el ajuste falla; al reducir el muestreo con un promedio de bloques, el orden 8 recupera las tres frecuencias y añade dos polos espurios.
Con la frecuencia de muestreo original (100 Hz) el método falla, aunque la señal sea buena: tres modos por debajo de 5 Hz a 100 Hz de muestreo dejan los polos muy cerca de \(z=1\), y la matriz de Toeplitz queda mal condicionada. Un modelo AR gasta su orden en lo que ve de más alta frecuencia.
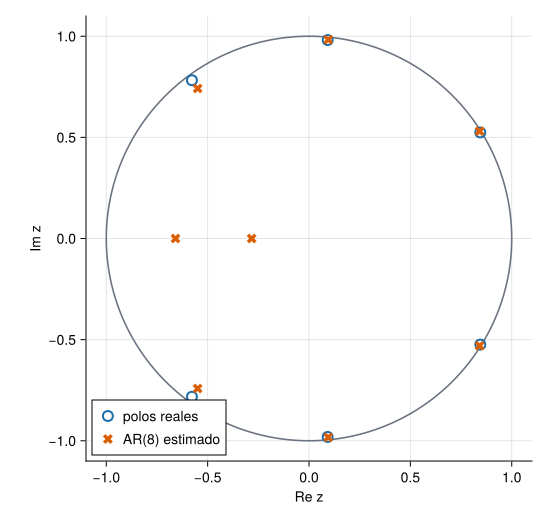
Reduciendo el muestreo (decimando por 8 con un promedio de bloques, que es un filtro paso bajo muy simple) y con orden 8, las tres frecuencias salen con errores de \(1{,}3\,\%\), \(0{,}2\,\%\) y \(0{,}1\,\%\): el análisis AR es útil con la banda de interés bien resuelta.
El amortiguamiento sale mal: el tercer modo sale con \(\zeta\approx3{,}6\,\%\) cuando el valor verdadero es \(1{,}27\,\%\). Es una pauta general: los métodos paramétricos estiman bien las frecuencias y peor los amortiguamientos, y Yule–Walker en particular tiende a sobrestimarlos en señales poco amortiguadas.
Aparecen polos espurios (6,3 y 6,7 Hz, con \(\zeta\) de \(13\) y \(37\,\%\)): el orden elegido es mayor que el de la señal. Son fuertemente amortiguados, lo que los delata, pero para decidirlo con criterio se necesitan los diagramas de estabilización de M7.
Figura 1: Polos del plano \(z\). Los círculos azules son los polos reales del edificio (discretización exacta a 12,5 Hz); las cruces naranjas, los estimados por el modelo AR de orden 8 ajustado a la aceleración de la cubierta. Las frecuencias coinciden bien; el tercer par está más hacia el interior del círculo (más amortiguamiento) que el real, y hay dos polos espurios más cerca del origen.