Transformada Z y sistemas discretos
Sistemas dinámicos · S3
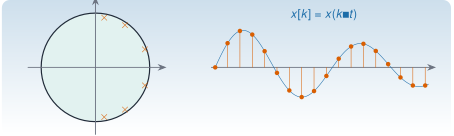
Los sensores no dan señales continuas: dan muestras cada \(\Delta t\). La transformada Z es a las señales discretas lo que la de Laplace a las continuas: convierte ecuaciones en diferencias en álgebra, y hace que la estabilidad, la frecuencia y el amortiguamiento se lean en el plano \(z\), con una geometría muy distinta a la del plano \(s\): el semiplano estable se convierte en el interior de un círculo, y las frecuencias, en ángulos. Esta unidad explica esa correspondencia, sus trampas (el aliasing y la ambigüedad del logaritmo) y la usa para extraer frecuencias y amortiguamientos de un modelo ajustado a datos.
Tiempo orientativo: unas 3 horas. Nivel: intermedio. Tres capas: intuición (figuras y simulación), fundamento (definición, correspondencia \(z=e^{s\Delta t}\)) y aplicación (identificar los polos de un edificio con un modelo autorregresivo, y ver lo que sale mal).
Objetivos y prerrequisitos
Objetivos. Al terminar esta unidad sabrás:
- definir la transformada Z y escribir la función de transferencia de un sistema descrito por una ecuación en diferencias;
- usar la correspondencia \(z=e^{s\Delta t}\) para pasar de polos continuos a discretos y al revés, y obtener \(f\) y \(\zeta\) de un polo discreto;
- explicar el aliasing en el plano \(z\) y por qué el logaritmo es multivaluado;
- reconocer los polos de un modelo AR en el plano \(z\) y estimar con ellos frecuencias y amortiguamientos de un registro;
- reconocer los polos espurios y las limitaciones de ese método (orden, ruido, sesgo en el amortiguamiento).
Prerrequisitos. S1 (Laplace), S2 (discretización exacta) y A1.4 (Toeplitz y Yule–Walker).
Apartados
| Id | Apartado |
|---|---|
| S3.1 | La transformada Z |
| S3.2 | Del plano \(s\) al plano \(z\) |
| S3.3 | Modelos AR y sus polos |
| S3 | Práctica y cierre |