P2.4 Los modos del edificio a partir de correlaciones
P2 · Covarianza, autocorrelación y correlación cruzada
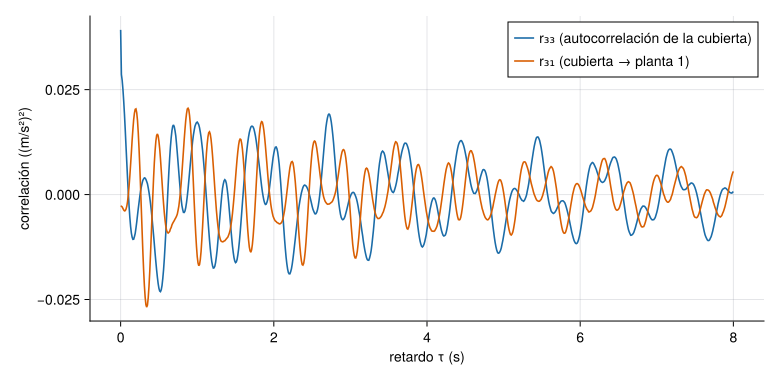
Con el escenario A del caso transversal, se calcula la correlación cruzada entre la aceleración de la cubierta y la de la planta 1 y, también, la autocorrelación de la cubierta:
Figura 1: Correlaciones de las aceleraciones del escenario A: autocorrelación de la cubierta (azul) y correlación cruzada cubierta → planta 1 (naranja), retardos de 0 a 8 s. Ambas son oscilaciones amortiguadas con las frecuencias del edificio; la cruzada tiene signos distintos según el modo y no es máxima en \(\tau=0\).
Con ellas como si fueran respuestas impulsionales, ERA (A1.5) estima frecuencias y amortiguamientos con orden \(n=6\) (tres modos). Se compara con los valores verdaderos para los escenarios A y C:
Ver el código
functionera_corr(esc) D =readdlm(RUTA *"escenario_$(esc).csv", ';', skipstart=1) c =correlacion_cruzada(D[:, 4], D[:, 2], kmax)[kmax+1:end]era(c, 6, 0.01)endfilas =String[]forein (:A, :C) M, C, K =edificio_tres_plantas(escenario=e) fv, P =modos_propios(K, M) zv =diag(P'* C * P) ./ (2.*2π .* fv) fe, ze =era_corr(String(e))for j in1:3push!(filas, "| $e | $j | $(coma(fv[j]; d=3)) | $(coma(fe[j]; d=3)) | $(coma(100* zv[j]; d=2)) | $(coma(100* ze[j]; d=2)) |")endendMarkdown.parse("| Escenario | Modo | f verdadera | f estimada | ζ verdadero (%) | ζ estimado (%) |\n|:--:|:--:|--:|--:|--:|--:|\n"*join(filas, "\n"))
Tabla 1: Frecuencias (Hz) y amortiguamientos (%) estimados aplicando ERA de orden 6 a la correlación cruzada cubierta → planta 1 (retardos 0 a 8 s), frente a los valores verdaderos de cada escenario.
Escenario
Modo
f verdadera
f estimada
ζ verdadero (%)
ζ estimado (%)
A
1
1,105
1,106
1,00
0,76
A
2
2,939
2,934
1,00
1,01
A
3
4,390
4,406
1,27
1,35
C
1
1,084
1,085
1,02
1,11
C
2
2,931
2,930
1,00
1,15
C
3
4,254
4,245
1,31
1,17
El resultado es notable por su sencillez: sin conocer la fuerza, las frecuencias salen con errores menores del \(0{,}4\,\%\) (en ambos escenarios, incluido el cambio de \(-1{,}85\,\%\) y \(-3{,}1\,\%\) del daño), y los amortiguamientos con el orden de magnitud correcto pero con errores de hasta un \(25\,\%\) (por ejemplo, \(0{,}76\,\%\) frente a \(1{,}00\,\%\) en el primer modo del escenario A). Es la pauta de siempre: las frecuencias son robustas; los amortiguamientos, no. Con un orden mayor, ERA incorpora polos espurios (en una prueba con \(n=8\) aparece un cuarto polo de \(2{,}9\) Hz y \(\zeta\) distinto), que es lo que los diagramas de estabilización de M7 ayudan a descartar.
AdvertenciaLa correlación estima la respuesta libre solo si la excitación es blanca
La ecuación 1 de P2.3 exige que la fuerza sea ruido blanco (o suficientemente ancha respecto de los modos) y estacionaria. Con una excitación armónica (una máquina) la correlación contiene su frecuencia, que no decae, y se confunde con un modo de amortiguamiento nulo. Con una excitación no estacionaria, la correlación mezcla estados distintos (P1).