S2.1 De la ecuación de segundo orden a la de primer orden
S2 · Espacio de estados
Sea \(\mathbf M\ddot{\mathbf q}+\mathbf C\dot{\mathbf q}+\mathbf K\mathbf q=\mathbf B_2\mathbf u\), con \(\mathbf u\) las fuerzas aplicadas y \(\mathbf B_2\) la matriz que dice dónde. Si se toma como estado\(\mathbf x=\begin{bmatrix}\mathbf q\\\dot{\mathbf q}\end{bmatrix}\), resulta
La ecuación de salida dice qué se mide, \(\mathbf y=\mathbf C_{\mathrm s}\mathbf x+\mathbf D\mathbf u\). Para un sensor de desplazamiento, \(\mathbf C_{\mathrm s}=[\mathbf L_{\mathrm d}\;\mathbf 0]\); de velocidad, \([\mathbf 0\;\mathbf L_{\mathrm v}]\); y de aceleración (el acelerómetro, el sensor habitual en monitorización), como \(\ddot{\mathbf q}=-\mathbf M^{-1}\mathbf K\mathbf q-\mathbf M^{-1}\mathbf C\dot{\mathbf q}+\mathbf M^{-1}\mathbf B_2\mathbf u\),
Con acelerómetros aparece una transmisión directa\(\mathbf D\neq\mathbf 0\): la aceleración medida depende de la fuerza en el mismo instante. Los programas de identificación de salida solamente (sin conocer la fuerza) usan el modelo sin entrada medida y no necesitan \(\mathbf D\).
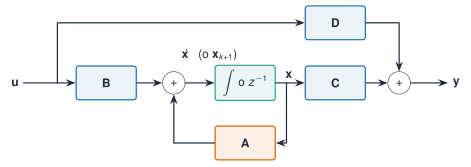
Figura 1: Diagrama de bloques del sistema en espacio de estados. El mismo diagrama vale en tiempo continuo (integrador) y discreto (retardo \(z^{-1}\)).
Definición 1Sistema lineal e invariante en espacio de estados. Es el cuarteto \((\mathbf A,\mathbf B,\mathbf C,\mathbf D)\) de \(\dot{\mathbf x}=\mathbf A\mathbf x+\mathbf B\mathbf u\), \(\mathbf y=\mathbf C\mathbf x+\mathbf D\mathbf u\). Su función de transferencia es \(\mathbf H(s)=\mathbf C(s\mathbf I-\mathbf A)^{-1}\mathbf B+\mathbf D\).
La representación no es única: el cambio de coordenadas \(\mathbf x=\mathbf T\mathbf x'\) con \(\mathbf T\) invertible da \((\mathbf T^{-1}\mathbf A\mathbf T,\;\mathbf T^{-1}\mathbf B,\;\mathbf C\mathbf T,\;\mathbf D)\), con la misma\(\mathbf H(s)\) y los mismos valores propios. Lo que identifica un experimento no es \(\mathbf A\) sino su clase de equivalencia: por eso los algoritmos de identificación (A1.5, ERA) devuelven una \(\widehat{\mathbf A}\) cuyos valores propios tienen sentido físico y cuyos elementos no.
La función de transferencia de la aceleración de la cubierta calculada por el espacio de estados coincide con \(-\omega^2\,H_{33}(\mathrm j\omega)\) de S1 hasta el redondeo (error relativo 7e-16).