S3.2 Del plano \(s\) al plano \(z\)

S3 · Transformada Z y sistemas discretos

Si una señal continua \(x(t)=e^{st}\) se muestrea cada \(\Delta t\), se obtiene \(x[k]=e^{sk\Delta t}=(e^{s\Delta t})^k\): la secuencia de potencias de \(z=e^{s\Delta t}\). Por eso un polo continuo \(s\) da un polo discreto

\[ z=e^{s\Delta t},\qquad s=\frac{\ln z}{\Delta t}. \tag{1}\]

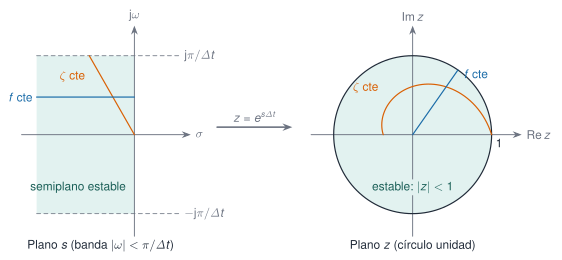
A la izquierda el plano s con una banda horizontal sombreada en el semiplano izquierdo, un rayo de amortiguamiento constante y una recta horizontal de frecuencia constante. A la derecha el plano z con el círculo unidad sombreado, una espiral de amortiguamiento constante y un radio de frecuencia constante. Una flecha etiquetada z igual a e elevado a s por delta t une los dos planos.
Figura 1: Correspondencia entre el plano \(s\) (banda \(\lvert\omega\rvert<\pi/\Delta t\)) y el plano \(z\). El semiplano izquierdo (estable) se convierte en el interior del círculo unidad; las rectas de frecuencia constante, en radios; los rayos de amortiguamiento constante, en espirales logarítmicas.

Tres consecuencias:

  1. Estabilidad: \(\lvert z\rvert=e^{\sigma\Delta t}<1\) si y solo si \(\sigma<0\).
  2. Frecuencia y amortiguamiento. Para \(s=-\zeta\omega_n+\mathrm j\omega_n\sqrt{1-\zeta^2}\) se cumple \(\lvert\ln z\rvert=\omega_n\Delta t\), y por tanto \[ f=\frac{\lvert\ln z\rvert}{2\pi\Delta t},\qquad \zeta=-\frac{\ln\lvert z\rvert}{\lvert\ln z\rvert}. \tag{2}\]
  3. Aliasing y logaritmo multivaluado. \(e^{(s+\mathrm j2\pi m/\Delta t)\Delta t}=e^{s\Delta t}\) para todo entero \(m\): infinitos polos continuos dan el mismo polo discreto. Solo se pueden distinguir frecuencias de \(0\) a \(f_{\mathrm s}/2\), con \(f_{\mathrm s}=1/\Delta t\) (frecuencia de Nyquist), y una señal de frecuencia \(f>f_{\mathrm s}/2\) aparece como si tuviera la frecuencia \(\lvert f-m f_{\mathrm s}\rvert\) más próxima a cero. Es la razón de que se filtre antes de muestrear (M3 y M8).
AdvertenciaLa relación \(z=e^{s\Delta t}\) es exacta; la de Euler no

Si se aproxima \(e^{s\Delta t}\approx1+s\Delta t\) (Euler explícito, S2.3), un polo estable puede dar un \(\lvert z\rvert>1\). La correspondencia de la ecuación 1 es la de la discretización exacta, y es la que debe usarse para convertir polos identificados en \(f\) y \(\zeta\).

Ver el código
s_ej = -0.5 + 10.0im                          # polo continuo (rad/s)
dt_ej = 0.01
z_ej = exp(s_ej * dt_ej)
(z = z_ej, módulo = abs(z_ej), ángulo_rad = angle(z_ej), f_recuperada = abs(log(z_ej)) / (2π * dt_ej),
 zeta_recuperada = -log(abs(z_ej)) / abs(log(z_ej)))
(z = 0.9900415613003339 + 0.09933549540403648im, módulo = 0.9950124791926824, ángulo_rad = 0.09999999999999999, f_recuperada = 1.593537625861432, zeta_recuperada = 0.04993761694389106)

Para \(s=-0{,}5+10\mathrm j\) rad/s y \(\Delta t=0{,}01\) s se obtiene \(z=\) 0,99501 \(\angle\) 0,1000 rad. Y, a la inversa, la ecuación 2 devuelve \(f=\) 1,5935 Hz y \(\zeta=\) 0,0499, los valores de partida: \(f=\lvert s\rvert/2\pi\) y \(\zeta=-\sigma/\lvert s\rvert\approx0{,}0499\).

Laboratorio: muestreo y plano \(z\)

Simulación 1. Un polo en los planos \(s\) y \(z\). Elige la frecuencia y el amortiguamiento de un oscilador y la frecuencia de muestreo. A la izquierda se ve el polo en el plano \(z\) (con el círculo unidad, el radio de \(f\) constante y la espiral de \(\zeta\) constante); a la derecha, la señal continua y sus muestras. Si \(f>f_{\mathrm s}/2\), la señal muestreada parece de otra frecuencia (aliasing), y el polo discreto que se obtiene es el de esa frecuencia aparente.

Hipótesis y límites de la simulación 1

  • Señal: una única respuesta libre amortiguada \(e^{-\zeta\omega t}\cos\omega_{\mathrm d}t\), sin ruido y sin filtro antialiasing. En un sistema real, el filtro antes del muestreo evita el aliasing; aquí se muestra cómo ocurre cuando no existe.
  • Plano \(z\): se dibuja el polo con el argumento plegado a \((-\pi,\pi]\), es decir, el que se obtendría de las muestras. El rayo de frecuencia constante y la espiral de \(\zeta\) constante son los de la figura de la teoría.
  • El amortiguamiento no cambia por el aliasing: el módulo \(\lvert z\rvert=e^{-\zeta\omega\Delta t}\) se conserva, pero al leer \(\zeta\) con la ecuación 2 y la frecuencia aparente, sale un valor distinto (más alto), porque se divide por una \(\lvert\ln z\rvert\) menor.
  • Qué no se puede concluir: que un registro muestreado a una frecuencia baja es «fiel»; a partir de las muestras no se puede saber si hubo aliasing, y solo el diseño previo (filtro y \(f_{\mathrm s}\)) lo evita.

Para explorar. (1) Con \(f=4\) Hz y \(f_{\mathrm s}=20\) Hz, mueve \(\zeta\) y observa cómo el polo recorre la espiral. (2) Sube \(f\) por encima de 10 Hz y observa el polo aparente. (3) Con \(f_{\mathrm s}=20\) Hz, ¿qué frecuencias distintas dan exactamente el mismo polo discreto que 3 Hz?