26  Bloqueo y modos espurios

Por qué los elementos ingenuos fallan en láminas delgadas y cómo se arregla

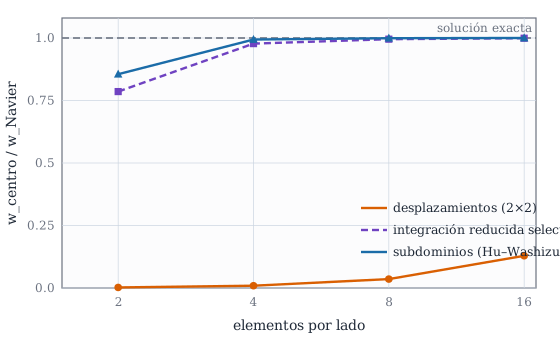
Gráfica de convergencia con tres curvas: la naranja casi pegada al eje horizontal, las violeta y azul alcanzando 1,0 con cuatro elementos por lado
Figura 26.1: Flecha central de una placa delgada simplemente apoyada (\(t/L=0{,}01\)) frente al número de elementos por lado, relativa a la solución de Navier. El elemento de desplazamientos puros (naranja) se queda en el 13 % con \(16\times16\) elementos; la integración reducida selectiva (violeta) y los subdominios (azul) convergen. Cálculo calculado.

Por qué un elemento perfectamente correcto sobre el papel puede dar una lámina delgada cientos de veces más rígida de lo que es

Objetivos y prerrequisitos

Objetivos. Al terminar el tema sabrás:

  • reconocer el bloqueo (locking) por sus síntomas: resultado demasiado rígido que empeora al adelgazar la lámina;
  • explicar el bloqueo por cortante con una viga de un elemento y cuantificarlo;
  • distinguir el bloqueo de membrana del de cortante y por qué la lámina curva sufre los dos;
  • detectar modos espurios (energía nula) mirando los autovalores de \(\mathbf K_e\);
  • comparar los tres remedios: integración reducida, deformaciones supuestas y subdominios.

Prerrequisitos. E4 (cortante parásito) y E2 (Gauss).

Secciones del tema

NotaNotación y convenciones de este tema
Símbolo Significado
\(t/L\) esbeltez de la lámina (espesor entre luz)
\(w_h/w_{\text{ex}}\) flecha de elementos finitos entre flecha exacta (\(<1\): demasiado rígido)
\(\lambda_i(\mathbf K_e)\) autovalores de la matriz de rigidez del elemento
espurio modo de energía nula que no es un movimiento rígido
desplazamientos, reducida, subdominios las tres variantes de rigidez de rigidez_elemento
NotaExplicación para ingenieros: el elemento con la camisa de fuerza

Imagina que a un elemento se le dan pocas formas de moverse y, además, se le penaliza cada pequeña deformación «de más» con una energía enorme. Una lámina delgada quiere doblarse (cuesta poco), pero el elemento sólo sabe doblarse estirándose o cizallándose a la vez — deformaciones falsas que cuestan mucho. Resultado: el elemento prefiere no moverse, como quien lleva una camisa de fuerza. Y cuanto más delgada es la lámina, más pesa la rigidez falsa frente a la verdadera: la camisa aprieta más. Los remedios consisten en soltar las deformaciones falsas (promediarlas, reducir la integración o reinterpolarlas).

26.1 Síntomas del bloqueo

  • La estructura se deforma muy poco (la flecha es una pequeña fracción de la correcta).
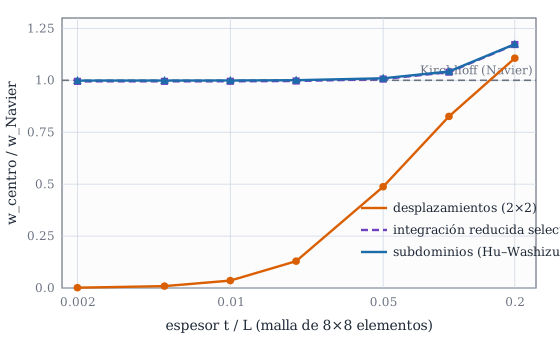
  • El error aumenta al adelgazar la lámina (Figura 26.2) y desaparece con espesores gruesos.
  • Refinar la malla ayuda muy despacio: con \(t/L=0{,}01\) ni \(16\times16\) elementos bastan (Figura 26.1).
Gráfica de la flecha relativa frente al espesor en escala logarítmica: la curva naranja cae a cero al disminuir el espesor mientras las otras dos permanecen en uno
Figura 26.2: Con malla fija (\(8\times8\)) el elemento de desplazamientos puros pierde casi toda su capacidad cuando el espesor relativo baja de \(0{,}05\). Con \(t/L=0{,}2\) (placa gruesa) todas las curvas pasan por encima de 1 porque la flecha incluye la deformación por cortante, que la solución de Navier (Kirchhoff) no recoge. Calculado.

26.2 Bloqueo por cortante

El cortante transversal \(\gamma_\alpha=\varphi_\alpha+w_{,\alpha}\) pesa en la energía con la rigidez \(t\mu\), mientras que la flexión lo hace con \(t^3/12\): su cociente crece como \(1/t^2\). En flexión pura el cortante exacto es nulo (\(\varphi_\alpha=-w_{,\alpha}\)), pero el campo interpolado (E4) no puede hacerlo cero a la vez en todo el elemento. Si ese cortante parásito se evalúa punto a punto, su energía domina y obliga a \(w\to0\).

Ejemplo 26.1 (Ejemplo resuelto: una viga de un solo elemento) Voladizo de longitud \(L\) con un elemento de dos nodos, \(w\) y \(\theta\) lineales (\(w=w_2x/L\), \(\theta=\theta_2x/L\)), cortante \(\gamma=w'-\theta\) y una fuerza \(P\) en el extremo. Las energías de flexión y de cortante son \[ U_B=\tfrac12EI\,\frac{\theta_2^2}{L},\qquad U_S=\tfrac12\kappa GA\,L\Bigl[\bigl(\tfrac{w_2}{L}\bigr)^2-\tfrac{w_2\theta_2}{L}+\tfrac{\theta_2^2}3\Bigr]. \] Derivando respecto de \((w_2,\theta_2)\) y despejando con la carga \(P\) en \(w_2\): \[ w_2=P\,\frac{EI/L+\kappa GAL/3}{\kappa GA\,EI/L^2+(\kappa GA)^2/12},\qquad w_{\text{ex}}=\frac{PL^3}{3EI}+\frac{PL}{\kappa GA}. \] Para una viga delgada (\(\kappa GAL^2\gg EI\)), \(w_2\to4PL/(\kappa GA)\), y \(w_{\text{ex}}/w_2\to\dfrac{\kappa GA\,L^2}{12\,EI}\): crece como \((L/t)^2\). Con \(\kappa=1\), \(\nu=0{,}3\), espesor \(t=1\) y \(L=100\) (\(E=1\), \(P=1\)): \(w_2=1039{,}8\) y \(w_{\text{ex}}=4\,000\,260\), es decir, el elemento resulta 3847 veces más rígido de lo que es. Resultado analítico.

En el Ejemplo 26.1 (con \(E=1\), \(\nu=0{,}3\), \(\kappa=1\), \(t=1\), \(L=100\), \(P=1\)), ¿cuántas veces más rígida resulta la viga de un solo elemento respecto de la solución exacta, \(w_{\text{ex}}/w_2\)?

Calcula \(EI=Et^3/12\), \(GA=Et/(2(1+\nu))\) y sustituye en las dos fórmulas del ejemplo.

\(EI=1/12\), \(GA=1/2{,}6=0{,}3846\). \(w_2=(EI/L+GAL/3)/(GA\,EI/L^2+GA^2/12)=1039{,}8\); \(w_{\text{ex}}=PL^3/(3EI)+PL/GA=4\,000\,000+260=4\,000\,260\). Cociente: \(3847\).

26.3 Bloqueo de membrana

Una lámina curva sufre además el bloqueo de membrana: su modo de deformación «natural» es la flexión sin estiramiento (inextensional), pero el elemento no la reproduce sin estirar algo la superficie media. Como la rigidez de membrana es \(\propto t\) y la de flexión \(\propto t^3\), el estiramiento parásito domina cuando la lámina es delgada. Ocurre aunque la lámina se cargue sólo a flexión y se nota en cilindros y paraboloides. En la práctica se ve en el Scordelis–Lo (tema F2): con \(8\times8\) elementos, la formulación de desplazamientos alcanza un 12 % de la flecha de referencia y la de subdominios, más del 96 %.

AdvertenciaDos puntos que suelen confundir
  • No es un fallo del programa. Con la formulación y la integración de Gauss «correctas» el elemento da exactamente el bloqueo que predice la teoría: es una propiedad del espacio de interpolación, no un error de código.
  • Bloqueo ≠ modos espurios. El bloqueo es exceso de rigidez; los modos espurios son defecto: movimientos con energía nula que no son del sólido rígido. Un remedio mal elegido cambia uno por otro.

26.4 Modos espurios

Un elemento no debe tener más movimientos de energía nula que los rígidos: una lámina plana tiene seis (tres traslaciones y tres giros; el giro alrededor de la normal aparece como combinación de desplazamientos en el plano, ya que no hay g.d.l. propio). Cualquier modo extra es un modo espurio (hourglass): se manifiesta en la malla como un patrón de «reloj de arena» sin resistencia.

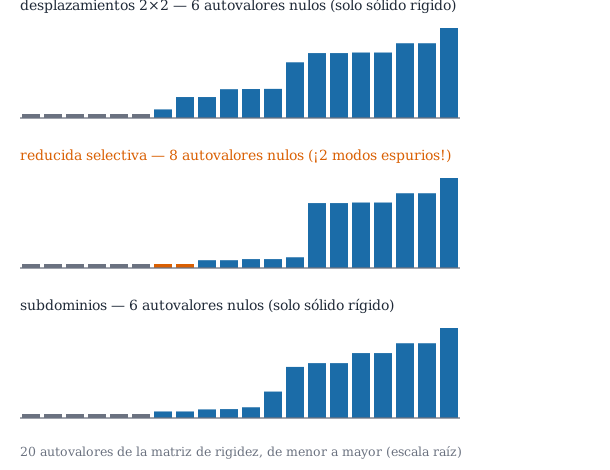
Tres diagramas de barras con los veinte autovalores de una matriz de rigidez: seis casi nulos en la primera y tercera, ocho en la segunda
Figura 26.3: Autovalores de \(\mathbf K_e\) para un elemento plano con tres formulaciones. Los seis primeros (grises) son los movimientos rígidos; en la integración reducida selectiva hay dos más (naranja): son modos espurios. Con desplazamientos y subdominios sólo hay seis. Calculado.

Un elemento plano de cuatro nodos y 5 g.d.l. por nodo tiene \(\mathbf K_e\) con ocho autovalores nulos. ¿Qué indica?

  • Es correcto: seis rígidos y dos de reserva
  • Hay seis movimientos rígidos y dos modos espurios de energía nula
  • La matriz está mal ensamblada
  • El elemento está bloqueado

Un elemento plano admite exactamente seis modos de energía nula (rígidos). Ocho indica dos modos espurios (ocurre con la integración reducida del cortante a un punto, Figura 26.3). Bloqueo es lo contrario: exceso de rigidez.

26.5 Remedios

Remedio Idea Efecto
Integración reducida selectiva Evaluar el cortante (o la membrana) con menos puntos de Gauss Quita el bloqueo, pero puede introducir modos espurios (Figura 26.3)
Deformaciones supuestas (por ejemplo, MITC) Interpolar el cortante aparte, con una fórmula pensada para que no bloquee Sin modos espurios, algo más de programación
Subdominios (E6–E7) Promediar cada deformación en subregiones del elemento y variar con Hu–Washizu Sin bloqueo ni modos espurios en el elemento plano

La nota histórica y la formulación detallada se dan en los temas siguientes: el tema E6 explica qué se interpola y E7 cómo sale la matriz de rigidez.

ImportanteIdea clave

Todo remedio consiste en desacoplar las deformaciones calculadas de los desplazamientos: que lo que entra en la energía no sea exactamente la derivada del campo interpolado. Sólo así se evita que las deformaciones «parásitas» del campo (cortante, estiramiento) almacenen energía.

TipAplicación real: torres de refrigeración y tejidos blandos

ilustrativo Obra civil. Las torres de refrigeración hiperbólicas de hormigón son cáscaras muy esbeltas: un estudio de inspección de una torre de 1959 cita un espesor de proyecto de entre unos 0,12 y 0,4 m para un cuerpo de decenas de metros. Con esa relación \(t/R\) tan pequeña, un elemento propenso al bloqueo daría una torre «de piedra». Biomecánica. Los tejidos blandos son casi incompresibles (\(\nu\to0{,}5\)), lo que provoca un bloqueo volumétrico análogo; existen elementos de lámina gruesa pensados específicamente para ellos.

Fuentes (secundarias): Laser Scanner-Based Hyperboloid Cooling Tower Geometry Inspection (PMC) (espesores de proyecto); A New Continuum-Based Thick Shell Finite Element for Soft Biological Tissues in Dynamics (arXiv:1801.04029) (sólo el título y el resumen; el bloqueo volumétrico es afirmación general, sin fuente leída). Consultado el 21-10-2026.

26.6 Un poco de historia

NotaUn poco de historia: de la integración reducida a MITC

La integración reducida como remedio del bloqueo en placas y láminas se asocia al artículo de Zienkiewicz, Taylor y Too (1971): al integrar el cortante con menos puntos de Gauss se «relaja» el elemento. Años después, Bathe y Dvorkin (1985) propusieron el elemento de placa de cuatro nodos MITC4, basado en una interpolación mixta de las componentes tensoriales del cortante, que evita los modos espurios que la integración reducida puede producir. El título exacto del artículo de 1971 varía según las fuentes secundarias.

Fuentes (secundarias): A new locking-free polygonal plate element… (arXiv:1810.08900); The simplified MITC4+ shell element… (ACM); (Zienkiewicz et al. 1971; Bathe y Dvorkin 1985). No se leyeron los originales. Consultado el 21-10-2026.

Bathe, K. J., y E. N. Dvorkin. 1985. «A four-node plate bending element based on Mindlin/Reissner plate theory and a mixed interpolation». International Journal for Numerical Methods in Engineering 21: 367-83.
Zienkiewicz, O. C., R. L. Taylor, y J. M. Too. 1971. «Reduced integration technique in general analysis of plates and shells». International Journal for Numerical Methods in Engineering 3: 275-90.

26.7 Práctica guiada en Julia

TipEjemplo computacional

calculado Se resuelve la placa cuadrada simplemente apoyada con carga uniforme con las tres variantes de rigidez y se compara con la solución de Navier; después se cuentan los autovalores nulos de cada \(\mathbf K_e\).

using Geometria, LinearAlgebra

# Solución de Navier (placa simplemente apoyada a×a, carga uniforme q, rigidez D): flecha central
navier(a, q, D; N = 199) = 16q / (π^6 * D) * sum(sin(m * π / 2) * sin(n * π / 2) / (m * n * (m^2 + n^2)^2 / a^4) for m in 1:2:N, n in 1:2:N)

function flecha_centro(n, t, modo; E = 1.0e4, ν = 0.3, L = 1.0)
    r = placa_oblicua(π / 2)
    nodos, conn = malla_rectangular((0, L), (0, L), n, n)
    K, _, F = ensamblar(r, nodos, conn, E, ν, t; modo, f = θ -> [0, 0, -1.0])
    fij = Int[]
    for k in 1:size(nodos, 2)
        x, y = nodos[:, k]
        append!(fij, [gdl(k, 1), gdl(k, 2)])
        (x ≈ 0 || x ≈ L || y ≈ 0 || y ≈ L) && push!(fij, gdl(k, 3))
        (x ≈ 0 || x ≈ L) && push!(fij, gdl(k, 5))
        (y ≈ 0 || y ≈ L) && push!(fij, gdl(k, 4))
    end
    u = resolver_estatica(K, F, unique(fij))
    c = findfirst(k -> nodos[1, k] ≈ L / 2 && nodos[2, k] ≈ L / 2, 1:size(nodos, 2))
    -u[gdl(c, 3)]
end

E, ν, t = 1.0e4, 0.3, 0.01; D = E * t^3 / (12 * (1 - ν^2))
wref = navier(1.0, 1.0, D)
tabla = [(n = n, desplazamientos = flecha_centro(n, t, :desplazamientos) / wref,
          reducida = flecha_centro(n, t, :reducida_selectiva) / wref,
          subdominios = flecha_centro(n, t, :subdominios) / wref) for n in (2, 4, 8)]
3-element Vector{@NamedTuple{n::Int64, desplazamientos::Float64, reducida::Float64, subdominios::Float64}}:
 (n = 2, desplazamientos = 0.0021944275011845796, reducida = 0.7856904526528657, subdominios = 0.8553179561148229)
 (n = 4, desplazamientos = 0.009173110056153146, reducida = 0.9775048419528235, subdominios = 0.9939162145006052)
 (n = 8, desplazamientos = 0.03568350514075724, reducida = 0.9952909270733621, subdominios = 0.999171734080928)
X = [0.0 1 1 0; 0 0 1 1]
for modo in (:desplazamientos, :reducida_selectiva, :subdominios)
    ev = eigvals(Symmetric(rigidez_elemento(placa_oblicua(π / 2), X, 1.0, 0.3, 0.1; modo)))
    println(rpad(modo, 20), "autovalores nulos: ", count(<(1e-9 * maximum(ev)), ev))
end
desplazamientos     autovalores nulos: 6
reducida_selectiva  autovalores nulos: 8
subdominios         autovalores nulos: 6

26.8 Ejercicios

  1. Escala del bloqueo. Si el espesor de una placa pasa de \(t/L=0{,}1\) a \(0{,}01\), ¿cuánto crece el factor de rigidez espuria del elemento de desplazamientos?

    Como \(\propto(L/t)^2\), crece \(10^2=100\) veces: de unos 40 a unos 4000 en el ejemplo.

  2. Hourglass. Explica por qué un elemento con un solo punto de Gauss tiene modos de energía nula.

    Con un punto sólo se «ven» las deformaciones constantes del elemento; los modos de deformación de orden superior (flexión, torsión en el plano) quedan sin energía, aunque no sean movimientos rígidos.

  3. Qué mirar. ¿Cómo se detecta un modo espurio sin resolver ningún problema?

    Contando los autovalores nulos de la matriz de rigidez de un solo elemento libre: si hay más que movimientos rígidos, hay modos espurios (Figura 26.3).

La doy por superada si…

  • Reconozco el bloqueo por sus síntomas y sé que empeora con \(t\to0\).
  • Explico por qué el cortante parásito domina (\(\propto1/t^2\)) y calculo el factor de una viga de un elemento.
  • Distingo bloqueo de membrana y de cortante, y bloqueo de modos espurios.
  • Cuento los autovalores nulos de una \(\mathbf K_e\) e interpreto el resultado.
  • Enumero los tres remedios y su inconveniente principal.

Fuentes. Texto autónomo; el bloqueo y sus remedios son estándar (Bathe 1996; Hughes 1987; Zienkiewicz y Taylor, s. f.). Los números son calculados con Geometria y la placa, contrastada con la solución de Navier (Timoshenko y Woinowsky-Krieger, s. f.) (calculada aquí con la serie, no tomada de la tabla del libro).

Qué queda pendiente. El bloqueo de membrana se ilustra con el caso del tema F2, no se demuestra aquí; la nota histórica y los datos de la «Aplicación real» provienen de fuentes secundarias; el comentario sobre el bloqueo volumétrico de tejidos blandos es una afirmación general sin fuente leída; revisión visual de las figuras.

Timoshenko, S. P., y S. Woinowsky-Krieger. s. f. Theory of Plates and Shells. McGraw-Hill.
Zienkiewicz, O. C., y R. L. Taylor. s. f. The Finite Element Method. Butterworth-Heinemann.
Hughes, T. J. R. 1987. The Finite Element Method: Linear Static and Dynamic Finite Element Analysis. Prentice-Hall.
Bathe, K. J. 1996. Finite Element Procedures. Prentice Hall.

Referencias

Son las mismas que aparecen en el margen, junto al texto.

Bathe, K. J. 1996. Finite Element Procedures. Prentice Hall.

Bathe, K. J., y E. N. Dvorkin. 1985. «A four-node plate bending element based on Mindlin/Reissner plate theory and a mixed interpolation». International Journal for Numerical Methods in Engineering 21: 367-83.

Hughes, T. J. R. 1987. The Finite Element Method: Linear Static and Dynamic Finite Element Analysis. Prentice-Hall.

Timoshenko, S. P., y S. Woinowsky-Krieger. s. f. Theory of Plates and Shells. McGraw-Hill.

Zienkiewicz, O. C., y R. L. Taylor. s. f. The Finite Element Method. Butterworth-Heinemann.

Zienkiewicz, O. C., R. L. Taylor, y J. M. Too. 1971. «Reduced integration technique in general analysis of plates and shells». International Journal for Numerical Methods in Engineering 3: 275-90.

Referencias