Medir longitudes, ángulos y áreas en coordenadas curvilíneas
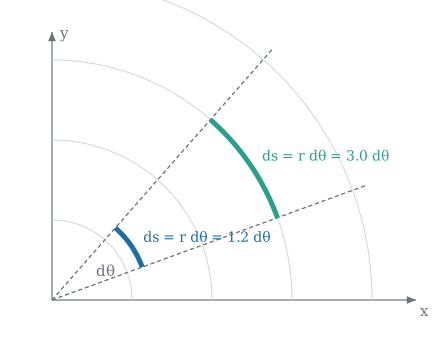
Figura 5.1: Con coordenadas polares, el mismo incremento \(d\theta\) recorre un arco \(r\,d\theta\): mayor cuanto mayor es \(r\). Por eso \(g_{22}=r^2\) y el elemento de área es \(\sqrt{g}\,dr\,d\theta=r\,dr\,d\theta\).
Si las coordenadas curvilíneas ya no son longitudes, cómo recuperamos las distancias, los ángulos y las áreas
Objetivos y prerrequisitos
Objetivos. Al terminar el tema sabrás:
escribir el elemento de línea \(ds^2=g_{ij}\,d\theta^i d\theta^j\) y usarlo para calcular longitudes de curva;
obtener ángulos, áreas y volúmenes a partir de la métrica;
calcular la métrica de las coordenadas cilíndricas y esféricas;
definir las componentes físicas de un vector en una base ortogonal y explicar por qué tienen las unidades correctas;
verificar cada fórmula numéricamente con Geometria.
Las coordenadas curvilíneas se eligen por comodidad geométrica, pero ya no son longitudes: \(\theta\) en polares es un ángulo, no una distancia. Para volver a medir distancias hace falta un «factor de conversión» en cada punto. Ese factor es el tensor métrico, y el tema anterior ya lo construyó a partir de los vectores de la base. Aquí lo usamos para medir.
ImportanteIdea clave
Toda la geometría intrínseca de una superficie (longitudes, ángulos, áreas) se deduce de las componentes \(g_{ij}\). Dos sistemas de coordenadas distintos tienen \(g_{ij}\) distintos, pero los resultados geométricos coinciden.
5.2 Longitud, ángulo y área
Definición 5.1 (Elemento de línea) Si \(\mathbf{r}(\theta^1,\dots,\theta^n)\) es el vector de posición, un desplazamiento infinitesimal es \(d\mathbf{r}=\mathbf{g}_i\,d\theta^i\), y el cuadrado de su longitud es \[
ds^2=d\mathbf{r}\cdot d\mathbf{r}=g_{ij}\,d\theta^i\,d\theta^j .
\tag{5.1}\]
Proposición 5.1 (Longitud, ángulo y área)
Longitud de una curva\(\theta^i=\theta^i(t)\), \(t\in[a,b]\): \[
L=\int_a^b\sqrt{g_{ij}\,\dot\theta^i\dot\theta^j}\;dt .
\tag{5.2}\]
Ángulo\(\varphi\) entre dos vectores \(\mathbf{V},\mathbf{W}\): \[
\cos\varphi=\frac{g_{ij}V^iW^j}{\sqrt{g_{kl}V^kV^l}\,\sqrt{g_{mn}W^mW^n}} .
\tag{5.3}\]
Área del paralelogramo de lados \(\mathbf{g}_1\,d\theta^1\) y \(\mathbf{g}_2\,d\theta^2\) (\(n=2\)): \[
dA=\sqrt{\det(g_{ij})}\;d\theta^1d\theta^2 .
\tag{5.4}\]
Sobre la curva, \(d\mathbf{r}=\mathbf{g}_i\dot\theta^i\,dt\), luego \(\|d\mathbf{r}\|=\sqrt{g_{ij}\dot\theta^i\dot\theta^j}\,dt\) y se integra. (2) \(\mathbf{V}\cdot\mathbf{W}=g_{ij}V^iW^j\) y las normas son \(\sqrt{\mathbf{V}\cdot\mathbf{V}}\), \(\sqrt{\mathbf{W}\cdot\mathbf{W}}\) por el tema de bases (Sección 4.3). (3) Si \(B\) es la matriz de columnas \(\mathbf{g}_1,\mathbf{g}_2\), el área del paralelogramo es \(\sqrt{\det(B^{\mathsf T}B)}=\sqrt{\det g}\) (determinante de Gram); en el plano, \(\sqrt{\det g}=|\det B|\), el valor absoluto del jacobiano. \(\blacksquare\)
Proposición 5.2 (Determinante de la métrica y jacobiano) Si \(B\) es la matriz cuadrada de columnas \(\mathbf{g}_i\), entonces \(\det(g_{ij})=(\det B)^2\) y el elemento de volumen es \[
dV=\sqrt{\det(g_{ij})}\;d\theta^1\cdots d\theta^n .
\tag{5.5}\]
Es el mismo factor \(|j|\) del ecuación 3.4: \(\sqrt g\) es el jacobiano del paso de las coordenadas curvilíneas a las cartesianas. La demostración es la del ejercicio 1 del tema de bases (Sección 4.7).
Ejemplo 5.1 (Ejemplo resuelto: longitud, ángulo y área en la placa oblicua y en una circunferencia)Ángulo. En la placa oblicua de \(60^\circ\) del tema anterior, \(g_{11}=g_{22}=1\) y \(g_{12}=\tfrac12\). El ángulo entre \(\mathbf{g}_1\) y \(\mathbf{g}_2\) (componentes \((1,0)\) y \((0,1)\)) es, por ecuación 5.3, \[
\cos\varphi=\frac{g_{12}}{\sqrt{g_{11}g_{22}}}=\frac12\ \Longrightarrow\ \varphi=60^\circ .
\]Área. El paralelogramo de lados \(\mathbf{g}_1,\mathbf{g}_2\) tiene área \(\sqrt{\det(g_{ij})}=\sqrt{3/4}=\tfrac{\sqrt3}{2}\approx0{,}866\), por ecuación 5.4.
Longitud. Un arco de la circunferencia \(r=3\) entre \(\theta=0{,}2\) y \(\theta=1{,}4\): la curva es \(\theta^1=3\) (constante), \(\theta^2=t\), luego \(\dot\theta=(0,1)\) y \(g_{ij}\dot\theta^i\dot\theta^j=g_{22}=r^2=9\). Entonces \[
L=\int_{0{,}2}^{1{,}4}\sqrt{9}\,dt=3\cdot1{,}2=3{,}6 .
\]
Pon a prueba lo anterior. Los ejercicios se corrigen en tu navegador y no envían nada a ningún sitio.
Dos vectores base con \(g_{11}=g_{22}=1\) y \(g_{12}=0{,}5\): ¿qué ángulo forman?
\(\cos\varphi=g_{12}/\sqrt{g_{11}g_{22}}=0{,}5\), luego \(\varphi=60^\circ\).
¿Cuánto vale el área del paralelogramo de lados \(\mathbf{g}_1\) y \(\mathbf{g}_2\) del ejercicio anterior?
Usa \(\sqrt{\det(g_{ij})}\).
\(\det(g_{ij})=1-0{,}25=0{,}75\) y \(\sqrt{0{,}75}=0{,}866\).
En coordenadas polares, el desplazamiento infinitesimal \((dr,d\theta)=(0,d\theta)\) tiene longitud \(r\,d\theta\).
Verdadero.\(ds^2=dr^2+r^2d\theta^2\) con \(dr=0\) da \(ds=r\,d\theta\).
5.3 Métricas habituales
TipEjemplo: cilíndricas y esféricas
analítico Con \(\mathbf{r}=(\rho\cos\varphi,\rho\sin\varphi,z)\) se tiene \(\mathbf{g}_1=(\cos\varphi,\sin\varphi,0)\), \(\mathbf{g}_2=\rho(-\sin\varphi,\cos\varphi,0)\) y \(\mathbf{g}_3=(0,0,1)\), de donde \[
ds^2=d\rho^2+\rho^2\,d\varphi^2+dz^2,\qquad \sqrt g=\rho .
\] En esféricas \((r,\theta,\varphi)\), con \(\theta\) la colatitud, \[
ds^2=dr^2+r^2\,d\theta^2+r^2\sin^2\theta\,d\varphi^2,\qquad \sqrt g=r^2\sin\theta .
\tag{5.6}\]
Las tres métricas (polares, cilíndricas, esféricas) son diagonales: las bases son ortogonales. Es el caso más común en las aplicaciones y el único en el que las componentes físicas se definen sin ambigüedad.
Ejemplo 5.2 (Ejemplo resuelto: el área de una esfera con la métrica) Sobre la esfera de radio \(R\) (\(r=R\) fijo, coordenadas \((\theta,\varphi)\)) la métrica restringida es \(\operatorname{diag}(R^2,R^2\sin^2\theta)\) y \(\sqrt g=R^2\sin\theta\). El área es \[
A=\int_0^{2\pi}\!\!\int_0^\pi R^2\sin\theta\,d\theta\,d\varphi=R^2\cdot2\cdot2\pi=4\pi R^2 ,
\] y con \(R=2\) da \(16\pi\approx50{,}27\). El volumen de la bola usa \(\sqrt g=r^2\sin\theta\) en ecuación 5.6: \(\int_0^R r^2dr\cdot2\cdot2\pi=\tfrac43\pi R^3\).
Calcula el área de una esfera de radio \(R=2\) integrando \(\sqrt g\,d\theta\,d\varphi\).
\(A=4\pi R^2=16\pi\approx50{,}27\).
NotaUn poco de historia: Gauss, la topografía y la métrica
La idea de describir una superficie por su elemento de línea\(ds^2\) se la debemos a Gauss. Sus Disquisitiones generales circa superficies curvas (Göttingen, presentadas en 1827; algunas ediciones dan 1828) introducen la primera forma fundamental, la curvatura de Gauss y el Theorema Egregium, y se alimentan de su trabajo de geodesia y topografía: medir una parte de la superficie terrestre. Gauss ya trataba la superficie como un objeto que se puede medir desde dentro, sin salir al espacio, y Riemann, discípulo suyo, llevó después esa idea a espacios de cualquier dimensión.
Las componentes contravariantes \(V^i\) no tienen en general las dimensiones del vector. En polares, \(V^\theta\) se mide en rad/s si \(\mathbf{V}\) es una velocidad, y no en m/s. Para recuperar unidades físicas se normaliza la base.
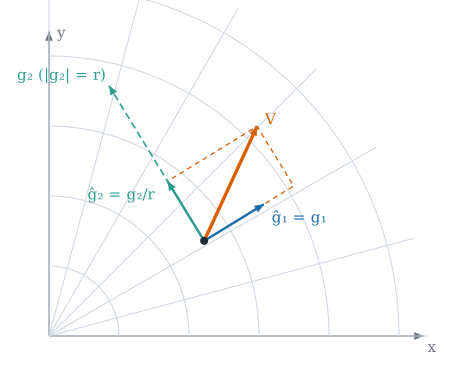
Definición 5.2 (Componentes físicas (base ortogonal)) Sea \(\{\mathbf{g}_i\}\) una base ortogonal, con vectores unitarios \(\hat{\mathbf{g}}_i=\mathbf{g}_i/\sqrt{g_{ii}}\) (sin suma). Las componentes físicas\(V^{(i)}\) de \(\mathbf{V}\) son sus coordenadas en la base normalizada: \[
\mathbf{V}=V^{(i)}\,\hat{\mathbf{g}}_i,\qquad V^{(i)}=\sqrt{g_{ii}}\;V^i=\frac{V_i}{\sqrt{g_{ii}}}\quad\text{(sin suma)} .
\tag{5.7}\]
Figura 5.2: Componentes físicas en polares. Con \(\hat{\mathbf{g}}_1=\mathbf{g}_1\) y \(\hat{\mathbf{g}}_2=\mathbf{g}_2/r\), el vector \(\mathbf{V}\) se descompone en \(V^{(1)}\hat{\mathbf{g}}_1+V^{(2)}\hat{\mathbf{g}}_2\) (paralelogramo ámbar). El vector \(\mathbf{g}_2\) (verde discontinuo) mide \(r\), de modo que \(V^2=V^{(2)}/r\).
Proposición 5.3 (Propiedades de las componentes físicas) En una base ortogonal,
\(\|\mathbf{V}\|^2=\sum_i\bigl(V^{(i)}\bigr)^2\);
\(V^{(i)}=\mathbf{V}\cdot\hat{\mathbf{g}}_i\) (proyección sobre el vector unitario);
\(V^{(i)}\) tiene las mismas unidades que \(\mathbf{V}\).
Por la ortogonalidad, \(g_{ij}=0\) si \(i\ne j\), de modo que \(\|\mathbf{V}\|^2=g_{ii}(V^i)^2=\bigl(\sqrt{g_{ii}}V^i\bigr)^2=\sum_i(V^{(i)})^2\). Además \(\mathbf{V}\cdot\hat{\mathbf{g}}_i=V_i/\sqrt{g_{ii}}=\sqrt{g_{ii}}\,V^i\), porque \(V_i=g_{ii}V^i\). Para las unidades: \(\hat{\mathbf{g}}_i\) es adimensional, luego \(V^{(i)}\) comparte las unidades de \(\mathbf{V}\). \(\blacksquare\)
AdvertenciaConvenio: solo bases ortogonales
Para una base no ortogonal existen varias definiciones razonables de «componentes físicas» (por ejemplo, proyectar sobre \(\hat{\mathbf{g}}_i\) o descomponer sobre \(\hat{\mathbf{g}}_i\) no dan lo mismo). En este libro la Definición 5.2 se usa solo con bases ortogonales. El convenio para láminas, donde la base no siempre lo es, está pendiente de confirmar en el apéndice de notación (Sección A.1).
La tabla recoge la relación entre las componentes de \(\mathbf{V}\) en polares, cuando \(\mathbf{V}\) es una velocidad:
Componente
Símbolo
Unidades
Relación
contravariante radial
\(V^1=\dot r\)
m/s
\(V^{(1)}=V^1\)
contravariante angular
\(V^2=\dot\theta\)
rad/s
\(V^{(2)}=r\,V^2\)
física radial
\(V^{(1)}\)
m/s
\(\hat{\mathbf{g}}_1\)
física angular
\(V^{(2)}=r\dot\theta\)
m/s
\(\hat{\mathbf{g}}_2=\mathbf{g}_2/r\)
5.5 Ejemplo computacional en Julia
TipEjemplo computacional
calculado Longitud de la espiral \(r=\theta/\pi\), con \(\theta\in[0,4\pi]\), mediante ecuación 5.2, y comprobación de componentes físicas.
usingGeometria, LinearAlgebra# Longitud de la espiral de Arquímedes r(θ) = θ/π, θ ∈ [0, 4π], por la regla del trapeciofunctionlongitud(curva, dcurva, a, b; n =20_000) t =range(a, b; length = n +1) h = (b - a) / nintegrando(s) =begin θ =curva(s); d =dcurva(s) B =base_polar(θ[1], θ[2])sqrt(d'*metrica(B) * d)end h * (sum(integrando.(t)) - (integrando(a) +integrando(b)) /2)endcurva(s) = [s /π, s] # (r, θ)dcurva(s) = [1/π, 1.0]L =longitud(curva, dcurva, 0.0, 4π)# Valor exacto: ∫₀^{4π} √(1/π² + s²/π²) ds = (1/π) ∫ √(1+s²) dsexacta = (1/π) * ((4π *sqrt(1+ (4π)^2)) /2+asinh(4π) /2)(numerica = L, exacta = exacta, error =abs(L - exacta))
Esféricas. Demuestra ecuación 5.6 a partir de \(\mathbf{r}=r(\sin\theta\cos\varphi,\sin\theta\sin\varphi,\cos\theta)\).
NotaSolución
\(\mathbf{g}_1=(\sin\theta\cos\varphi,\sin\theta\sin\varphi,\cos\theta)\), \(\mathbf{g}_2=r(\cos\theta\cos\varphi,\cos\theta\sin\varphi,-\sin\theta)\), \(\mathbf{g}_3=r\sin\theta(-\sin\varphi,\cos\varphi,0)\). Son ortogonales con normas \(1\), \(r\) y \(r\sin\theta\), luego \(g=\operatorname{diag}(1,r^2,r^2\sin^2\theta)\).
Ángulo en polares. En \((r,\theta)=(2;0{,}5)\), ¿qué ángulo forman los vectores de componentes contravariantes \((1,0)\) y \((0,1)\)? Compruébalo con ecuación 5.3.
NotaSolución
\(g_{12}=0\): son ortogonales (\(90^\circ\)), porque las polares son un sistema ortogonal.
Componentes físicas. Usa comps_fisicas para una velocidad cartesiana \(\mathbf{V}=(1,0)\) en el punto \((r,\theta)\): ¿cuánto valen \(V^{(1)}\) y \(V^{(2)}\)?
NotaSolución
\(V^{(1)}=\cos\theta\) y \(V^{(2)}=-\sin\theta\) (proyecciones sobre \(\hat{\mathbf{g}}_1\) y \(\hat{\mathbf{g}}_2\)); su norma es \(1\).
Por qué ortogonal. Explica por qué Definición 5.2 exige ortogonalidad.
NotaSolución
En una base no ortogonal, «proyectar sobre \(\hat{\mathbf{g}}_i\)» y «descomponer sobre \(\hat{\mathbf{g}}_i\)» dan listas distintas (son las versiones covariante y contravariante), así que «la componente física» no está bien definida sin un convenio adicional.
La doy por superada si…
Escribo \(ds^2=g_{ij}d\theta^id\theta^j\) y calculo la longitud de una curva con ecuación 5.2.
Obtengo ángulos, áreas (\(\sqrt{\det g}\)) y volúmenes a partir de \(g_{ij}\).
Conozco las métricas de polares, cilíndricas y esféricas.
Defino las componentes físicas en una base ortogonal y sé comprobar que \(\|\mathbf{V}\|^2=\sum(V^{(i)})^2\).
Sé por qué las componentes físicas no están bien definidas, sin convenio, en una base oblicua.