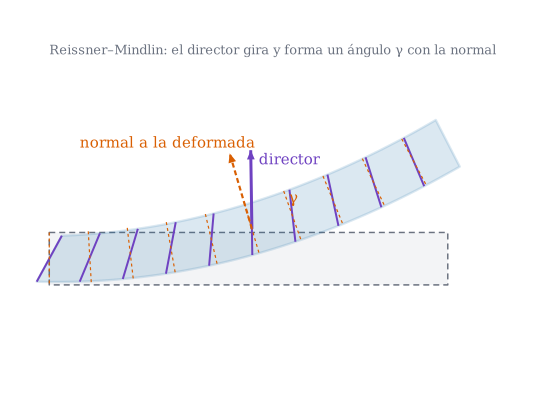
La fibra sigue siendo recta, pero ya no tiene por qué ser perpendicular
Figura 18.1: Sección de una lámina flexada según Reissner–Mindlin: el director \(\mathbf{A}_3\) (violeta) gira de forma independiente de la superficie media deformada (azul). El ángulo entre \(\mathbf{A}_3\) y la normal es el cortante transversal\(\gamma\). Deformación exagerada: figura ilustrativa.
Qué cambia cuando se deja que la fibra del espesor gire por su cuenta, y por qué eso hace los elementos finitos más sencillos
Objetivos y prerrequisitos
Objetivos. Al terminar el tema sabrás:
enunciar la hipótesis de Reissner–Mindlin (RM) y los cinco grados de libertad por punto;
escribir el cortante transversal\(\gamma_\alpha=\varphi_\alpha+u_{3,\alpha}+b^\rho_\alpha u_\rho\) y reconocer el límite de Kirchhoff como \(\gamma_\alpha\to0\);
comparar KL y RM en una tabla (grados de libertad, continuidad, validez);
estimar con un modelo de viga cuánto pesa el cortante frente a la flexión;
explicar de forma cualitativa el bloqueo por cortante de las láminas delgadas.
componentes covariantes del giro del director: \(\mathbf{A}_3=\hat{\mathbf{a}}_3+\varphi_\beta\mathbf{a}^\beta\) (a orden lineal)
\(u_\alpha,\ u_3\)
desplazamiento de la superficie media: \(\mathbf{u}=u_\alpha\mathbf{a}^\alpha+u_3\hat{\mathbf{a}}_3\)
\(\gamma_\alpha=2\gamma_{\alpha3}\)
cortante transversal de ingeniería (el doble de la componente tensorial)
\(\mu=G\)
módulo de cortante
AdvertenciaConvenios por confirmar
Se adopta \(\varphi_\alpha\) = componentes covariantes del incremento del director sobre la base recíproca. Está pendiente de confirmación por el autor si los grados de libertad del elemento finito son estas componentes o los giros físicos (en bases no ortogonales). Hasta entonces, las fórmulas de este tema son las de \(\varphi_\alpha\) covariantes.
18.1 La hipótesis
Reissner–Mindlin mantiene las hipótesis 1 y 2 de KL (la fibra es recta e inextensible, \(|\mathbf{A}_3|=1\)) y abandona la 3: el director no tiene que ser normal a la superficie deformada. A orden lineal, el director gira un vector \(\varphi_\beta\mathbf{a}^\beta\) tangente (dos incógnitas), y con el desplazamiento de la superficie media quedan \[
\underbrace{u_1,\ u_2,\ u_3}_{\text{superficie media}}\quad+\quad\underbrace{\varphi_1,\ \varphi_2}_{\text{giro del director}}\qquad\Longrightarrow\qquad 5\ \text{grados de libertad por punto}.
\tag{18.1}\]
18.2 El cortante transversal
Proposición 18.1 (Cortante en Reissner–Mindlin) A orden lineal en los desplazamientos y los giros, el cortante transversal (de ingeniería) es \[
\gamma_\alpha=2\gamma_{\alpha3}=\varphi_\alpha+u_{3,\alpha}+b^\rho_\alpha u_\rho ,
\tag{18.2}\] independiente de \(\theta^3\). La flexión \(\gamma^1_{\alpha\beta}\) depende de \(\varphi_\alpha\) (D6) y la extensión \(\gamma^0_{\alpha\beta}\) no.
De ecuación 16.5, \(2\gamma_{\alpha3}=\mathbf{R}_{0,\alpha}\cdot\mathbf{A}_3-\mathbf{a}_\alpha\cdot\hat{\mathbf{a}}_3+\theta^3(\ldots)\). Con \(\mathbf{R}_0=\mathbf{r}+\mathbf{u}\) y \(\mathbf{A}_3=\hat{\mathbf{a}}_3+\varphi_\beta\mathbf{a}^\beta\), a orden lineal \(\mathbf{R}_{0,\alpha}\cdot\mathbf{A}_3=\mathbf{a}_\alpha\cdot\varphi_\beta\mathbf{a}^\beta+\mathbf{u}_{,\alpha}\cdot\hat{\mathbf{a}}_3=\varphi_\alpha+(u_{3,\alpha}+b^\rho_\alpha u_\rho)\), donde \(\mathbf{u}_{,\alpha}\cdot\hat{\mathbf{a}}_3\) se evalúa con Gauss–Weingarten (ecuación 9.3, ecuación 9.4). Los términos en \(\theta^3\) son de segundo orden. La fórmula se comprueba numéricamente (tests «Cinemática de láminas»): la deformación exacta con \(\varphi_\alpha\) dados coincide con ecuación 18.2. \(\square\)
TipIdea clave
En KL el giro es\(\varphi_\alpha=-(u_{3,\alpha}+b^\rho_\alpha u_\rho)\) y entonces \(\gamma_\alpha=0\). En RM el giro es una incógnita más y \(\gamma_\alpha\) mide cuánto se aparta de esa relación: \(\gamma_\alpha\to0\) recupera KL.
Ejemplo 18.1 (Ejemplo resuelto: cuánto pesa el cortante en una tira) Una tira (de ancho unidad) apoyada y con carga uniforme, de luz \(L\) y espesor \(t\), se modela como viga de Timoshenko (la versión unidimensional de RM) sin factor de corrección. La flecha en el centro es la suma de dos contribuciones: flexión \(w_f=5qL^4/(384EI)\) y cortante \(w_s=qL^2/(8GA)\). Con \(I=t^3/12\), \(A=t\) y \(E/G=2(1+\nu)\): \[
\frac{w_s}{w_f}=\frac{48\,EI}{5\,GA\,L^2}=\frac{8(1+\nu)}{5}\Bigl(\frac tL\Bigr)^2 .
\] Para \(\nu=0{,}3\) y \(t/L=1/10\): \(\dfrac{8\cdot1{,}3}{5}\cdot0{,}01=0{,}0208\), es decir, el cortante añade un 2 % a la flecha. Para \(t/L=1/5\) el exceso es del 8,3 %: aquí KL ya es claramente optimista.
Pon a prueba lo anterior.
En el Ejemplo 18.1, ¿cuánto vale \(w_s/w_f\) para \(\nu=0{,}3\) y \(t/L=1/10\)?
\(\dfrac{w_s}{w_f}=\dfrac{8(1+\nu)}{5}(t/L)^2\).
\(1{,}6\cdot1{,}3\cdot0{,}01=0{,}0208\).
¿Cuántos grados de libertad por punto tiene una lámina de Reissner–Mindlin?
3
4
5
6
Cinco: tres desplazamientos de la superficie media y dos giros del director. Si se permitiera que el director cambiara de longitud serían seis (D3).
Los elementos finitos de Reissner–Mindlin solo necesitan funciones de forma \(C^0\) (continuas), mientras que los de Kirchhoff–Love necesitan \(C^1\).
Verdadero. En RM las energías contienen solo primeras derivadas de \(u_i\) y \(\varphi_\alpha\); en KL aparecen segundas derivadas de \(u_3\).
NotaUn poco de historia: la teoría de las dos nacionalidades
Eric Reissner propuso en 1945 una teoría de placas con deformación por cortante, formulada en estática. Hencky y Bolle (1947) desarrollaron de forma casi simultánea la versión cinemática, y Uflyand (1948) y Mindlin (1951) la generalizaron a la dinámica. La forma de uso más común en ingeniería se debe a Mindlin, por lo que a veces se la llama «teoría de Mindlin». Las raíces del enfoque están en la viga de Timoshenko (primeras décadas del siglo XX), que incluye la deformación por cortante con un factor de corrección.
Cuando \(t\to0\), la energía de cortante \(\tfrac12t\mu\,\gamma_\alpha\gamma^\alpha\) pesa \(t\), y la de flexión pesa \(t^3\): el cociente crece como \(1/t^2\). Un elemento que no puede representar \(\gamma_\alpha\approx0\) con sus funciones de forma queda excesivamente rígido («bloqueo por cortante», shear locking). Se trata en el bloque de elementos finitos (tema E5, pendiente de escribir); no cambia la teoría, sólo cómo se discretiza.
AdvertenciaErrores frecuentes
«RM es mejor que KL siempre»: en láminas muy delgadas, un elemento RM ingenuo bloquea y da peores resultados que uno KL.
Factor de corrección de cortante: el modelo del libro no lo aplica (\(K_s=1\); ver D7). En la literatura se usa \(K_s\ne1\) para materiales homogéneos o laminados; su elección queda por confirmar para este libro.
18.5 Práctica guiada en Julia
TipEjemplo computacional
calculado Se calcula \(\gamma_\alpha\) para un giro arbitrario y se comprueba que coincide con la deformación exacta \(2\gamma_{\alpha3}\) en el paraboloide, independiente de \(\theta^3\).
Límite de Kirchhoff. Si \(\varphi_\alpha=-(u_{3,\alpha}+b^\rho_\alpha u_\rho)\), ¿cuánto vale el cortante?
NotaSolución
Cero por ecuación 18.2; el director coincide con la normal de la deformada y se recupera KL (verificado con el test «límite de Kirchhoff»).
Cuánto cortante. Estima \(w_s/w_f\) para \(t/L=1/20\) y \(\nu=0{,}3\).
NotaSolución
\(1{,}6\cdot1{,}3\cdot(0{,}05)^2=0{,}0052\): medio por ciento; KL es suficiente.
Placa plana. En una placa plana (\(b_{\alpha\beta}=0\)) con \(u_\alpha=0\), ¿qué valor tiene \(\gamma_\alpha\) y qué significa que sea \(0\)?
NotaSolución
\(\gamma_\alpha=\varphi_\alpha+w_{,\alpha}\): si es cero, el giro de la fibra es \(-\nabla w\), es decir, la fibra es perpendicular a la superficie (Kirchhoff).
La doy por superada si…
Enuncio la hipótesis de RM y cuento sus cinco grados de libertad.
Escribo \(\gamma_\alpha=\varphi_\alpha+u_{3,\alpha}+b^\rho_\alpha u_\rho\) y reconozco KL como \(\gamma_\alpha\to0\).
Estimo el peso del cortante frente a la flexión con \((t/L)^2\).
Explico por qué RM admite elementos \(C^0\) y qué es el bloqueo por cortante.
NotaFuentes, correcciones y qué queda pendiente
Fuentes. Texto autónomo, resultados estándar (Novozhilov 1959; Flügge 1972). ecuación 18.2 se comprueba con deformacion_lamina_exacta (tests «Cinemática de láminas»). El ejemplo de la viga es el resultado analítico de la viga de Timoshenko sin factor de corrección (analítico).
Correcciones. En una fuente de partida el factor 2 del cortante no es coherente con la definición de \(\gamma_\alpha\) como componente de ingeniería; aquí \(\gamma_\alpha=2\gamma_{\alpha3}\).
Qué queda pendiente. Convenios de giros y de grados de libertad (por confirmar); el bloqueo se desarrolla en el bloque de elementos finitos (aún no escrito); historia con fuentes secundarias; figuras con revisión visual pendiente.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.
Referencias
Son las mismas que aparecen en el margen, junto al texto.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.