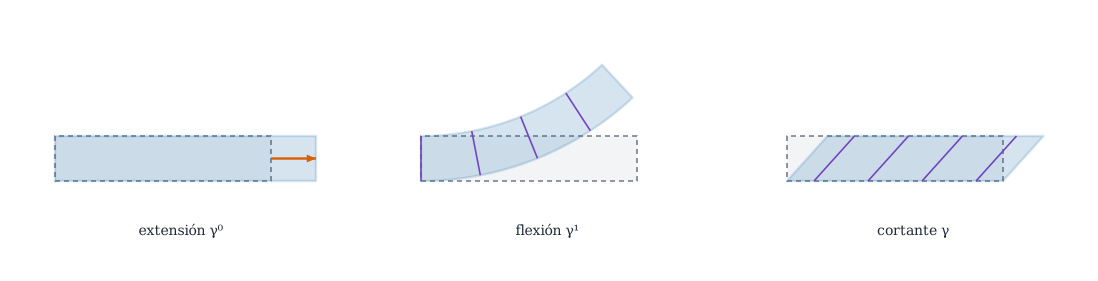
Extensión, flexión y cortante en función de los desplazamientos y los giros
Figura 19.1: Los tres modos de deformación de una lámina de Reissner–Mindlin y el campo que los provoca: extensión\(\gamma^0_{\alpha\beta}\) (alargar la superficie media), flexión\(\gamma^1_{\alpha\beta}\) (cambiar su curvatura) y cortante\(\gamma_\alpha\) (inclinar la fibra respecto de la normal). Esquema ilustrativo.
Qué combinaciones de desplazamientos y giros producen cada tipo de deformación, y cuáles no producen ninguna
Objetivos y prerrequisitos
Objetivos. Al terminar el tema sabrás:
escribir las tres relaciones deformación–desplazamiento de pequeñas deformaciones y rotaciones moderadas;
identificar el papel de la curvatura\(b_{\alpha\beta}\) en cada una (acoplamiento membrana–flexión);
pasar a componentes físicas en bases ortogonales;
calcular las deformaciones de un cilindro que se hincha y de una placa que se flexa;
comprobar las fórmulas contra la deformación exacta con Laminas.jl.
Las componentes físicas solo se definen aquí en bases ortogonales (\(a_{12}=0\)). Para bases no ortogonales (p. ej. la placa oblicua) y para los giros físicos del director no hay convenio fijado por el autor: se marcan «por confirmar» y no se usan en los ejemplos.
19.1 Las tres relaciones
Proposición 19.1 (Deformaciones de la lámina (pequeñas deformaciones, giros moderados)) Linealizando ecuación 16.6 y ecuación 18.2 para desplazamientos y giros pequeños: \[
\begin{aligned}
\gamma^0_{\alpha\beta}&=\tfrac12\bigl(u_{\alpha\|\beta}+u_{\beta\|\alpha}\bigr)-b_{\alpha\beta}\,u_3,\\[2pt]
\gamma^1_{\alpha\beta}&=\tfrac12\bigl(\varphi_{\alpha\|\beta}+\varphi_{\beta\|\alpha}-b^\mu_\alpha u_{\mu\|\beta}-b^\mu_\beta u_{\mu\|\alpha}\bigr)+b^\mu_\alpha b_{\mu\beta}\,u_3,\\[2pt]
\gamma_\alpha&=\varphi_\alpha+u_{3,\alpha}+b^\rho_\alpha u_\rho .
\end{aligned}
\tag{19.1}\] La deformación en el punto \(\theta^3\) del espesor es \(\gamma_{\alpha\beta}\approx\gamma^0_{\alpha\beta}+\theta^3\gamma^1_{\alpha\beta}\).
Se parte de \(\mathbf{R}_0=\mathbf{r}+\mathbf{u}\), \(\mathbf{A}_3=\hat{\mathbf{a}}_3+\varphi_\beta\mathbf{a}^\beta\) y se linealiza ecuación 16.6. Con Gauss–Weingarten (ecuación 9.3, ecuación 9.4), \(\mathbf{u}_{,\beta}=(u_{\alpha\|\beta}-b_{\alpha\beta}u_3)\mathbf{a}^\alpha+(u_{3,\beta}+b^\rho_\beta u_\rho)\hat{\mathbf{a}}_3\): la parte tangente da la extensión \(\gamma^0\) y la normal alimenta el cortante. El mismo cálculo con \(\hat{\mathbf{a}}_{3,\alpha}=-b^\mu_\alpha\mathbf{a}_\mu\) produce los términos de curvatura de \(\gamma^1\). La verificación definitiva es numérica: el test «Cinemática de láminas» compara ecuación 19.1 con la deformación exacta de un cuerpo con \(s=10^{-6}\) y coincide a \(2\cdot10^{-4}\) (extensión, cortante) y \(2\cdot10^{-3}\) (flexión). \(\square\)
TipIdea clave
En una placa (\(b_{\alpha\beta}=0\)) las tres relaciones se desacoplan: la extensión solo depende de \(u_\alpha\) (problema plano), la flexión de \(\varphi_\alpha\) y el cortante de \(\varphi_\alpha+w_{,\alpha}\). En una lámina curva, \(b_{\alpha\beta}\neq0\)mezcla membrana y flexión: empujar la superficie normalmente (\(u_3\)) la estira, y estirarla (\(u_\alpha\)) la flexa.
NotaUn poco de historia: una «primera aproximación consistente»
En agosto de 1959 se celebró en Delft un simposio sobre la teoría de láminas elásticas delgadas (24–28 de agosto). Allí presentó W. T. Koiter «A consistent first approximation in the general theory of thin elastic shells», publicado en las actas de 1960 (editadas por el propio Koiter y publicadas por North-Holland; las citas dan las páginas 12–33). Según una fuente secundaria, J. L. Sanders y B. Budiansky desarrollaron de forma independiente, en la misma época, esencialmente la misma teoría lineal. El título resume una idea que este tema aplica a su escala: al linealizar con giros moderados se conservan solo los términos de un mismo orden de magnitud.
un desplazamiento normal estira la superficie curva (el cilindro que se hincha)
\(-b^\mu_\alpha u_{\mu\|\beta}\) en \(\gamma^1\)
un estiramiento tangencial cambia la curvatura
\(b^\mu_\alpha b_{\mu\beta}u_3\) en \(\gamma^1\)
un desplazamiento normal cambia la curvatura aunque no gire el director
\(b^\rho_\alpha u_\rho\) en \(\gamma_\alpha\)
el movimiento tangencial inclina la normal de la superficie curva
Por eso una lámina curva resiste mucho mejor las cargas normales que una placa plana: parte de la carga se resiste «por membrana», sin flexión (el argumento del primer tema del libro).
19.3 Componentes físicas
En una base ortogonal (\(a_{12}=0\)), las deformaciones físicas son \[
\varepsilon^{\,0}_{(\alpha\alpha)}=\frac{\gamma^0_{\alpha\alpha}}{a_{\alpha\alpha}},\qquad
\varepsilon^{\,0}_{(12)}=\frac{\gamma^0_{12}}{\sqrt{a_{11}a_{22}}},
\tag{19.2}\] y análogamente la flexión y los cortantes (\(\gamma_{(\alpha)}=\gamma_\alpha/\sqrt{a_{\alpha\alpha}}\)). Las unidades son las naturales: la extensión es adimensional, la flexión es \(1/\text{longitud}\) y el cortante es adimensional.
19.4 Ejemplos
Ejemplo 19.1 (Ejemplo resuelto: el cilindro que se hincha, con las fórmulas) Cilindro de radio \(R\) (D3), \(\theta^1=\varphi\), desplazamiento solo normal \(u_3=\text{const}\), sin giro del director (\(\varphi_\alpha=0\)). Con \(b_{\varphi\varphi}=-R\), \(b^\varphi_\varphi=-1/R\) y \(\bar\Gamma^\varphi_{\varphi\varphi}=0\) (la base no gira en intensidad), ecuación 19.1 da: \[
\gamma^0_{\varphi\varphi}=-b_{\varphi\varphi}u_3=R\,u_3,\qquad
\gamma^1_{\varphi\varphi}=b^\varphi_\varphi b_{\varphi\varphi}u_3=u_3,\qquad \gamma_\varphi=0 .
\] En componentes físicas (\(a_{\varphi\varphi}=R^2\)): \(\varepsilon^0=u_3/R\) (el aro se alarga) y \(\gamma^1/a_{\varphi\varphi}=u_3/R^2\) (la curvatura del aro cambia, porque \(1/(R+u_3)\approx1/R-u_3/R^2\)). Con \(R=2000\) mm y \(u_3=1\) mm: \(\varepsilon^0=5\cdot10^{-4}\) y \(\kappa=2{,}5\cdot10^{-7}\ \text{mm}^{-1}\). Coincide con el cilindro de D3.
Pon a prueba lo anterior.
Cilindro de \(R=2000\) mm con \(u_3=1\) mm uniforme y \(\varphi_\alpha=0\): ¿cuánto vale la deformación de membrana física \(\varepsilon^0=\gamma^0_{\varphi\varphi}/a_{\varphi\varphi}\)?
\(\gamma^0=-b\,u_3=R\,u_3\) y \(a_{\varphi\varphi}=R^2\).
\(\varepsilon^0=u_3/R=1/2000=5\cdot10^{-4}\).
Con los mismos datos, ¿cuánto vale \(\gamma^1_{\varphi\varphi}/a_{\varphi\varphi}\) (en mm\(^{-1}\))?
En una placa plana (\(b_{\alpha\beta}=0\)), el desplazamiento transversal \(u_3\) no produce extensión de la superficie media (a orden lineal).
Verdadero. El único término con \(u_3\) en \(\gamma^0\) es \(-b_{\alpha\beta}u_3\), que se anula. Por eso la placa plana trata aparte membrana y flexión; en una lámina curva ambas se acoplan.
AdvertenciaDos puntos que suelen confundir
Derivada covariante, no parcial: en \(u_{\alpha\|\beta}\) aparecen los Christoffel de la superficie. En un cilindro con \(\varphi\) y \(z\) vale \(\bar\Gamma=0\) casi todo, pero en polares o esfera, no.
Cortante de ingeniería: \(\gamma_\alpha=2\gamma_{\alpha3}\); al pasar a la energía el factor se compensa (D7).
19.5 Práctica guiada en Julia
TipEjemplo computacional
calculado Se evalúan las tres relaciones con deformacion_lamina_lineal en el cilindro y en el paraboloide, y se comprueban contra la deformación exacta.
usingGeometria, LinearAlgebraR =2000.0; r =cilindro(R)θ = [0.9, 0.3]γ0, γ1, γS =deformacion_lamina_lineal(r, t -> [0.0, 0.0], t ->1.0, t -> [0.0, 0.0], θ)a =metrica_superficie(r, θ)(ε0= γ0[1, 1] / a[1, 1], κ = γ1[1, 1] / a[1, 1], γS = γS)
Traslación rígida. Una lámina cilíndrica se desplaza una distancia \(c\) en la dirección \(z\) (el eje): \(u_z=c\). ¿Qué deformaciones produce?
NotaSolución
Ninguna: \(u_{\alpha\|\beta}=0\) (campo constante en la base cartesiana) y \(b_{zz}=0\). Los movimientos rígidos no deforman.
Acople. Explica por qué un cilindro con \(u_3=1\) mm uniforme tiene deformación de membrana, aunque no haya fuerzas en el plano.
NotaSolución
Porque \(\gamma^0_{\varphi\varphi}=-b_{\varphi\varphi}u_3=Ru_3\neq0\): ensanchar un aro alarga su perímetro. Ese es el origen del efecto membrana.
Orden. ¿Qué relación de ecuación 19.1 contiene la derivada más alta de los desplazamientos? ¿Y de \(u_3\) en KL?
NotaSolución
En RM, \(\gamma^1\) contiene primeras derivadas de \(\varphi\) y \(u_\mu\) y \(\gamma^0\) primeras derivadas de \(u_\alpha\): todo de orden uno. En KL, \(\varphi_\alpha\) se sustituye por \(-(u_{3,\alpha}+b^\rho_\alpha u_\rho)\) y aparecen segundas derivadas de \(u_3\).
La doy por superada si…
Escribo de memoria la estructura de \(\gamma^0,\gamma^1,\gamma_\alpha\) y sé dónde entra \(b\).
Calculo la deformación de membrana y la curvatura del cilindro con \(u_3\) uniforme.
Distingo componentes de la deformación y componentes físicas en bases ortogonales.
Sé que las bases no ortogonales y los giros físicos tienen convenios por confirmar.
NotaFuentes, correcciones y qué queda pendiente
Fuentes. Texto autónomo (Novozhilov 1959; Flügge 1972). ecuación 19.1 se comprueba con deformacion_lamina_lineal frente a deformacion_lamina_exacta; los ejemplos del cilindro, con los mismos tests.
Correcciones. Con el convenio del libro (\(b_{\alpha\beta}=\hat{\mathbf{a}}_3\cdot\mathbf{a}_{\alpha,\beta}\)) los signos de \(\gamma^0\) y del acople \(b^\mu_\alpha u_{\mu\|\beta}\) en \(\gamma^1\) son los de ecuación 19.1; una fuente de partida imprime el signo de \(\gamma^1\) de forma incoherente con el de \(b\), y se considera error de la fuente (el signo exacto de \(\gamma^1\) en KL es \(-(B-b)\), D4).
Qué queda pendiente. Componentes físicas en bases no ortogonales y giros físicos (por confirmar); la demostración es un esquema; figuras con revisión visual pendiente; referencias no leídas línea a línea.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.
Referencias
Son las mismas que aparecen en el margen, junto al texto.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.