De la tensión plana en el espesor a los esfuerzos N, M y Q
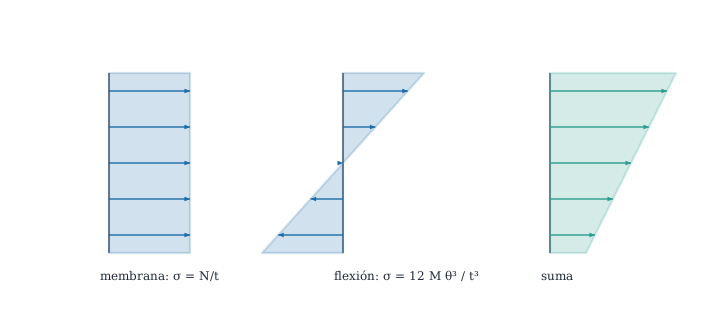
Figura 20.1: Distribución de la tensión en el espesor: la membrana (extensión) da una tensión constante, la flexión una tensión lineal con valor nulo en la superficie media, y su suma es la tensión real. Los esfuerzos \(N\) y \(M\) son los resultantes de integrar esas tensiones. Esquema ilustrativo.
Cómo se pasa de las tensiones tridimensionales a unos pocos esfuerzos por unidad de longitud, y qué rigideces aparecen
Objetivos y prerrequisitos
Objetivos. Al terminar el tema sabrás:
definir los esfuerzos de membrana \(N^{\alpha\beta}\), de flexión \(M^{\alpha\beta}\) y cortantes \(Q^\alpha\) integrando en el espesor;
obtener las leyes constitutivas\(N=C^E\gamma^0\), \(M=C^B\gamma^1\), \(Q=C^S\gamma\) con \(K_1=t\), \(K_2=t^3/12\);
escribirlas en forma matricial (Voigt) y en una base no ortogonal;
calcular la energía de la lámina como suma de tres partes;
esfuerzo de membrana (fuerza por unidad de longitud)
\(M^{\alpha\beta}\)
momento flector/torsor por unidad de longitud
\(Q^\alpha\)
esfuerzo cortante transversal por unidad de longitud
\(C^{\alpha\beta\gamma\delta}\)
tensor de tensión plana de D2 con la métrica \(a^{\alpha\beta}\)
\(K_1=t,\ K_2=t^3/12\)
factores de espesor de membrana y de flexión
20.1 Los esfuerzos
Integrando las tensiones en el espesor se obtienen resultantes por unidad de longitud: \[
N^{\alpha\beta}=\int_{-t/2}^{t/2}\sigma^{\alpha\beta}\,d\theta^3,\qquad
M^{\alpha\beta}=\int_{-t/2}^{t/2}\theta^3\sigma^{\alpha\beta}\,d\theta^3,\qquad
Q^\alpha=\int_{-t/2}^{t/2}\sigma^{\alpha3}\,d\theta^3 .
\tag{20.1}\] En una lámina delgada el factor de área \(\sqrt g/\sqrt a=1-2H\theta^3+K(\theta^3)^2\) y la diferencia entre componentes contravariantes del sólido y de la superficie se desprecian frente a 1 (error relativo del orden de \(t/R\)). Es la misma aproximación que justifica usar solo \(\gamma^0+\theta^3\gamma^1\).
20.2 Las rigideces
Proposición 20.1 (Leyes constitutivas de la lámina) Con la tensión plana de ecuación 15.5 en cada capa y la deformación \(\gamma_{\alpha\beta}=\gamma^0_{\alpha\beta}+\theta^3\gamma^1_{\alpha\beta}\), la integración de ecuación 20.1 da \[
N^{\alpha\beta}=t\,C^{\alpha\beta\gamma\delta}\gamma^0_{\gamma\delta},\qquad
M^{\alpha\beta}=\frac{t^3}{12}\,C^{\alpha\beta\gamma\delta}\gamma^1_{\gamma\delta},\qquad
Q^\alpha=t\,\mu\,a^{\alpha\beta}\gamma_\beta,
\tag{20.2}\] con \(C^{\alpha\beta\gamma\delta}=\lambda^*a^{\alpha\beta}a^{\gamma\delta}+\mu(a^{\alpha\gamma}a^{\beta\delta}+a^{\alpha\delta}a^{\beta\gamma})\), \(\lambda^*=\dfrac{E\nu}{1-\nu^2}\) y \(\mu=\dfrac{E}{2(1+\nu)}\).
Membrana y flexión: \(\int_{-t/2}^{t/2}d\theta^3=t\), \(\int\theta^3d\theta^3=0\) y \(\int(\theta^3)^2d\theta^3=t^3/12\). Al sustituir \(\sigma^{\alpha\beta}=C^{\alpha\beta\gamma\delta}(\gamma^0_{\gamma\delta}+\theta^3\gamma^1_{\gamma\delta})\) en ecuación 20.1, el término cruzado desaparece (integral de una función impar) y quedan \(tC\gamma^0\) y \(\tfrac{t^3}{12}C\gamma^1\): membrana y flexión no se acoplan a nivel constitutivo (se acoplan por geometría, D6). Cortante: \(\sigma^{\alpha3}=E^{\alpha3\beta3}\cdot2\gamma_{\beta3}=\mu a^{\alpha\beta}\gamma_\beta\) (con \(\gamma_\beta=2\gamma_{\beta3}\) y \(E^{\alpha3\beta3}=\tfrac12\mu a^{\alpha\beta}\) para el material isótropo); integrando en el espesor, \(Q^\alpha=t\mu a^{\alpha\beta}\gamma_\beta\). \(\blacksquare\)
TipIdea clave
La rigidez de flexión es \(t^2/12\) veces la de membrana. Para una deformación que varíe en una longitud \(L\), la relación entre las rigideces de membrana y de flexión es del orden de \((L/t)^2\): una lámina delgada se resiste mucho mejor por membrana que por flexión, y los efectos de flexión quedan concentrados donde la membrana no basta (bordes, cargas concentradas).
AdvertenciaSin factor de corrección de cortante
En la literatura se multiplica la rigidez a cortante por un factor \(K_s\) (p. ej. \(5/6\) para una placa homogénea con tensión parabólica). El modelo del libro toma \(K_s=1\), es decir, no lo aplica: es el cortante constante en el espesor de la hipótesis cinemática. Es una decisión del modelo de partida, por confirmar si se mantiene.
NotaUn poco de historia: la ecuación de las placas nació de un concurso
La rigidez a flexión que aparece entre las rigideces de la lámina es el coeficiente del operador biarmónico en la ecuación de las placas, y esa ecuación tiene un origen curioso. En 1808, el físico Ernst Chladni mostró en la Academia de Ciencias de París las figuras que forma la arena sobre una placa vibrante, y Napoleón propuso un premio a quien las explicara matemáticamente. Sophie Germain fue la única concursante de la primera convocatoria, se presentó en total tres veces y ganó en 1816 el Gran Premio de Matemáticas de la Academia, la primera mujer en conseguirlo. Según una de las fuentes, no llegó a una solución completa del problema, aunque abrió nuevas formas de explicar las vibraciones elásticas de las placas.
En notación de Voigt, con \(\gamma^0=(\gamma^0_{11},\gamma^0_{22},2\gamma^0_{12})\) (y análogo \(\gamma^1\)) y \(\gamma_S=(\gamma_1,\gamma_2)\): \[
\mathbf{N}=\mathbf{C}^E\boldsymbol{\gamma}^0,\quad
\mathbf{M}=\mathbf{C}^B\boldsymbol{\gamma}^1,\quad
\mathbf{Q}=\mathbf{C}^S\boldsymbol{\gamma}_S,\qquad
\mathbf{C}^E=t\,\mathbf{D},\ \ \mathbf{C}^B=\tfrac{t^3}{12}\mathbf{D},\ \ \mathbf{C}^S=t\mu\,a^{\alpha\beta},
\tag{20.3}\] donde \(\mathbf{D}\) es la matriz \(3\times3\) de tensión plana en la base (con métrica \(a^{\alpha\beta}\); si la base es ortonormal es la matriz de ecuación 15.6). La energía de deformación por unidad de superficie es la suma de tres partes \[
U=\tfrac12\bigl[\boldsymbol{\gamma}^{0\,\mathsf T}\mathbf{C}^E\boldsymbol{\gamma}^0+\boldsymbol{\gamma}^{1\,\mathsf T}\mathbf{C}^B\boldsymbol{\gamma}^1+\boldsymbol{\gamma}_S^{\mathsf T}\mathbf{C}^S\boldsymbol{\gamma}_S\bigr],
\tag{20.4}\]extensión + flexión + cortante, sin términos cruzados.
20.4 Ejemplo
Ejemplo 20.1 (Ejemplo resuelto: flexión pura de una banda de acero) Placa de acero (\(E=210\,000\) MPa, \(\nu=0{,}3\)) de \(t=10\) mm, con curvatura uniforme \(\kappa=\gamma^1_{11}=10^{-5}\ \text{mm}^{-1}\) y \(\gamma^1_{22}=\gamma^1_{12}=0\). Con \(\mathbf{D}\) del Ejemplo 15.2 (ortonormal), \(\mathbf{C}^B_{11}=\tfrac{t^3}{12}D_{11}=\tfrac{1000}{12}\cdot230\,769=1{,}923\cdot10^7\ \text{N·mm}\). El momento por unidad de longitud es \(M^{11}=C^B_{11}\kappa=192{,}3\ \text{N·mm/mm}\). Comprobación con la tensión: \(\sigma^{11}(\theta^3)=D_{11}\kappa\theta^3\), en la cara extrema \(=230\,769\cdot10^{-5}\cdot5=11{,}54\) MPa, y \(M=\sigma_{\max}\,t^2/6=11{,}54\cdot100/6=192{,}3\) ✓.
Pon a prueba lo anterior.
Para \(E=210\,000\) MPa, \(\nu=0{,}3\) y \(t=10\) mm, ¿cuánto vale la rigidez de membrana \(C^E_{11}=t\,E/(1-\nu^2)\) en N/mm?
¿Cuánto vale el cociente entre las rigideces de flexión y de membrana, \(C^B_{11}/C^E_{11}\)?
\(t/12\)
\(t^2/12\)
\(t^3/12\)
1
\(\dfrac{t^3/12}{t}=t^2/12\) (con unidades de longitud al cuadrado). Para \(t=10\) mm: \(8{,}33\) mm\(^2\).
AdvertenciaErrores frecuentes
Mezclar \(\gamma_{\alpha3}\) y \(\gamma_\alpha\): en el cortante entra \(\gamma_\alpha=2\gamma_{\alpha3}\) y la rigidez es \(t\mu a^{\alpha\beta}\) (no \(2t\mu\)); una fuente de partida imprime un factor 2 distinto.
Usar \(E\) en lugar de \(E/(1-\nu^2)\) en membrana y flexión: la tensión plana rigidiza un \(1/(1-\nu^2)\approx1{,}1\).
20.5 Práctica guiada en Julia
TipEjemplo computacional
calculadorigidez_lamina devuelve \((\mathbf{C}^E,\mathbf{C}^B,\mathbf{C}^S)\) en cualquier base, ortonormal u oblicua; se comprueba contra la condensación estática de Hooke 3D.
# Base oblicua (60°): la rigidez de membrana cambia de forma, la energía de una deformación física noφ=π/3; a = [1cos(φ); cos(φ) 1]CEo, CBo, CSo =rigidez_lamina(a, E, ν, t)γ = [2e-3, -1e-3, 2*5e-4](U_membrana =0.5* γ' * CEo * γ, CS_oblicua = CSo)
Cortante. Para el acero con \(t=10\) mm, calcula \(C^S_{11}=t\mu\).
NotaSolución
\(10\cdot80\,769=8{,}08\cdot10^5\) N/mm.
Energía de flexión pura. En flexión pura la fibra extrema se deforma \(\varepsilon_{\max}=\kappa t/2\). Compara \(U_B\) con la energía \(U_E\) que almacenaría una membrana con esa misma deformación en todo el espesor.
NotaSolución
\(U_E=\tfrac12tD\varepsilon_{\max}^2=\tfrac18t^3D\kappa^2\) y \(U_B=\tfrac12\tfrac{t^3}{12}D\kappa^2\), de modo que \(U_B/U_E=\tfrac13\).
Acople. ¿Por qué no hay término cruzado membrana–flexión en ecuación 20.4?
NotaSolución
Porque la deformación varía simétricamente en el espesor y la integral \(\int\theta^3d\theta^3=0\) (material homogéneo, referencia en la superficie media). En un laminado o en un material con propiedades no simétricas en el espesor aparecería un término cruzado.
La doy por superada si…
Defino \(N\), \(M\) y \(Q\) y sé integrar \(1,\theta^3,(\theta^3)^2\) en el espesor.
Escribo ecuación 20.2 y justifico \(K_1=t\), \(K_2=t^3/12\).
Calculo las rigideces de un acero y su cociente \(t^2/12\).
Sé por qué no se acoplan membrana y flexión constitutivamente y qué decisión se tomó sobre el cortante.
NotaFuentes, correcciones y qué queda pendiente
Fuentes. Texto autónomo, teoría clásica de placas y láminas (Flügge 1972; Novozhilov 1959). Las rigideces se verifican con rigidez_lamina (tests «Rigidez de la lámina»), incluida la base oblicua frente a la condensación estática de Hooke 3D.
Correcciones. En una fuente de partida el tensor 3D aparece con el factor \(2\nu/(1-2\nu)\) en lugar del de tensión plana \(2\nu/(1-\nu)\) del material con \(\sigma^{33}=0\): aquí se usa la condensación estática, que es coherente. El factor 2 del cortante de la fuente de partida no se mantiene (ver errores frecuentes).
Qué queda pendiente. El factor de corrección de cortante (por confirmar); materiales laminados/anisótropos; la aproximación de lámina delgada (\(\sqrt g/\sqrt a\approx1\)) se enuncia, no se acota; figuras con revisión visual pendiente.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Referencias
Son las mismas que aparecen en el margen, junto al texto.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.