Una superficie media, un director y la deformación de Green–Lagrange del espesor
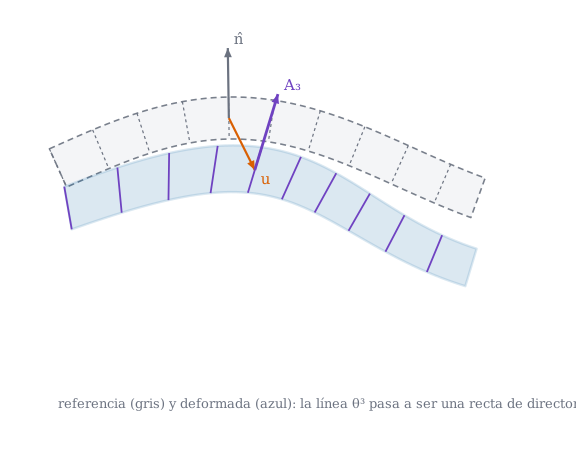
Figura 16.1: Sección de una lámina antes (gris discontinuo) y después de deformarse (azul): cada línea normal\(\theta^3\) de la configuración de referencia pasa a ser un segmento recto de dirección \(\mathbf{A}_3\) (violeta), que ya no tiene por qué ser normal a la superficie deformada ni medir uno. La superficie media se desplaza \(\mathbf{u}\) (naranja). Deformación exagerada: figura ilustrativa.
Cómo se describe el movimiento de un sólido muy delgado con solo una superficie y una flecha en cada punto, y qué deformaciones produce
Objetivos y prerrequisitos
Objetivos. Al terminar el tema sabrás:
escribir el punto del sólido-lámina como \(\mathbf{r}+\theta^3\hat{\mathbf{a}}_3\) y su base \(\mathbf{g}_i\) en función de la curvatura;
enunciar la hipótesis cinemática\(\mathbf{R}=\mathbf{R}_0+\theta^3\mathbf{A}_3\) y contar los grados de libertad que deja;
calcular exactamente la deformación de Green–Lagrange de la lámina y separarla en extensión, flexión y cortante;
reconocer qué hipótesis se añadirán después (Kirchhoff–Love en Sección 17.1, Reissner–Mindlin en Sección 18.1);
comprobar todo con Laminas.jl en un cilindro que se hincha.
curvatura de la superficie de referencia (convenio del libro)
16.1 El sólido-lámina
Una lámina es un sólido de espesor \(t\) muy pequeño frente a sus otras dimensiones y a sus radios de curvatura. Para describirlo se toma una superficie media\(\mathbf{r}(\theta^1,\theta^2)\) y se recorre el espesor a lo largo de la normal: \[
\mathbf{R}_{\rm ref}(\theta^1,\theta^2,\theta^3)=\mathbf{r}(\theta^\alpha)+\theta^3\,\hat{\mathbf{a}}_3(\theta^\alpha),\qquad -\tfrac t2\le\theta^3\le\tfrac t2 .
\tag{16.1}\]
Derivando y usando Weingarten (ecuación 9.4), la base de este sólido es \[
\mathbf{g}_\alpha=\mathbf{a}_\alpha+\theta^3\hat{\mathbf{a}}_{3,\alpha}=\bigl(\delta_\alpha^\beta-\theta^3 b_\alpha^\beta\bigr)\mathbf{a}_\beta,\qquad
\mathbf{g}_3=\hat{\mathbf{a}}_3 .
\tag{16.2}\] Es la base de la lámina del tema de curvaturas: los vectores tangentes se acortan o alargan según la curvatura y el signo de \(\theta^3\). Su volumen es \(\sqrt g\,d\theta^1d\theta^2d\theta^3\) con \(\sqrt g=\sqrt a\,(1-2H\theta^3+K\theta^{3\,2})\).
Ejemplo 16.1
NotaEn las noticias: una lámina de hormigón de doble curvatura
El 28 de octubre de 2020, ETH Zúrich anunció que el techo de hormigón de doble curvatura de la unidad HiLo del edificio NEST (Dübendorf, Suiza) estaba terminado y, por primera vez, a la intemperie. Lo diseñó el Block Research Group de ETH con socios de la construcción; ETH lo presenta como una «estructura de lámina expresiva» que combina estructuras de hormigón eficientes con nuevos métodos de fabricación, y el nombre HiLo alude a alto rendimiento (high) con bajas emisiones incorporadas (low). La noticia remite a otra de 2017 sobre un prototipo de cubierta de hormigón ultrafina.
Es, literalmente, el sólido-lámina de este tema: un espesor pequeñísimo frente a la luz y a los radios de curvatura de la superficie media.
Cilindro de radio \(R\) con \(\theta^1=\varphi\) (ángulo) y \(\theta^2=z\), y normal exterior. Entonces \(\mathbf{a}_\varphi=R\,\mathbf{e}_\varphi\), \(\mathbf{a}_z=\mathbf{e}_z\) y \(b_{\varphi\varphi}=\hat{\mathbf{a}}_3\cdot\mathbf{a}_{\varphi,\varphi}=-R\), de modo que \(b^\varphi_\varphi=-1/R\). Por ecuación 16.2, \[
\mathbf{g}_\varphi=\Bigl(1+\frac{\theta^3}{R}\Bigr)\mathbf{a}_\varphi=(R+\theta^3)\,\mathbf{e}_\varphi ,
\] que es lo correcto: la fibra a distancia \(\theta^3\) de la superficie media es un círculo de radio \(R+\theta^3\). Y \(\sqrt g=R+\theta^3\), de manera que el volumen de una rebanada crece hacia fuera.
16.3 La hipótesis cinemática
Seguir a todos los puntos del sólido sería un problema 3D. La teoría de láminas lo reduce a dos dimensiones con una hipótesis sobre cómo se mueve la fibra del espesor:
Definición 16.1 (Hipótesis cinemática de la lámina) Cada línea normal\(\{\theta^\alpha\ \text{fijas}\}\) de la configuración de referencia sigue siendo una recta tras la deformación, de modo que \[
\mathbf{R}(\theta^\alpha,\theta^3)=\mathbf{R}_0(\theta^\alpha)+\theta^3\,\mathbf{A}_3(\theta^\alpha).
\tag{16.3}\]\(\mathbf{R}_0\) es la nueva posición de la superficie media y \(\mathbf{A}_3\) el director deformado; no se exige que sea unitario ni normal a la superficie deformada.
La base del sólido deformado es entonces \[
\mathbf{G}_\alpha=\mathbf{R}_{0,\alpha}+\theta^3\mathbf{A}_{3,\alpha},\qquad \mathbf{G}_3=\mathbf{A}_3 .
\tag{16.4}\] Observa la diferencia con el sólido general de D1, donde el desplazamiento es un campo arbitrario de tres variables: aquí toda la información del espesor está en \(\mathbf{A}_3\), un vector por punto de la superficie media.
TipIdea clave
Pasamos de un campo de desplazamientos de tres funciones de tres variables a seis funciones de dos: el desplazamiento \(\mathbf{R}_0-\mathbf{r}\) y el cambio del director \(\mathbf{A}_3-\hat{\mathbf{a}}_3\). Es una reducción de dimensión, no una aproximación de pequeños desplazamientos.
16.4 La deformación de Green–Lagrange de la lámina
Con la definición \(\gamma_{ij}=\tfrac12(G_{ij}-g_{ij})\) y las bases (ecuación 16.2, ecuación 16.4) se obtiene un resultado exacto:
Proposición 16.1 (Deformación exacta de la lámina)\[
\begin{aligned}
\gamma_{\alpha\beta}&=\gamma^0_{\alpha\beta}+\theta^3\gamma^1_{\alpha\beta}+(\theta^3)^2\gamma^2_{\alpha\beta},\\
\gamma_{\alpha3}&=\tfrac12\bigl(\mathbf{R}_{0,\alpha}\cdot\mathbf{A}_3-\mathbf{a}_\alpha\cdot\hat{\mathbf{a}}_3\bigr)+\tfrac12\theta^3\bigl(\mathbf{A}_{3,\alpha}\cdot\mathbf{A}_3-\hat{\mathbf{a}}_{3,\alpha}\cdot\hat{\mathbf{a}}_3\bigr),\\
\gamma_{33}&=\tfrac12\bigl(\mathbf{A}_3\cdot\mathbf{A}_3-1\bigr),
\end{aligned}
\tag{16.5}\] con las tres partes del plano \[
\gamma^0_{\alpha\beta}=\tfrac12\bigl(\mathbf{R}_{0,\alpha}\cdot\mathbf{R}_{0,\beta}-a_{\alpha\beta}\bigr),\quad
\gamma^1_{\alpha\beta}=\tfrac12\bigl(\mathbf{R}_{0,\alpha}\cdot\mathbf{A}_{3,\beta}+\mathbf{R}_{0,\beta}\cdot\mathbf{A}_{3,\alpha}\bigr)+b_{\alpha\beta},\quad
\gamma^2_{\alpha\beta}=\tfrac12\bigl(\mathbf{A}_{3,\alpha}\cdot\mathbf{A}_{3,\beta}-\hat{\mathbf{a}}_{3,\alpha}\cdot\hat{\mathbf{a}}_{3,\beta}\bigr).
\tag{16.6}\]
Es multiplicar bases. De ecuación 16.4, \(G_{\alpha\beta}=\mathbf{R}_{0,\alpha}\cdot\mathbf{R}_{0,\beta}+\theta^3(\mathbf{R}_{0,\alpha}\cdot\mathbf{A}_{3,\beta}+\mathbf{R}_{0,\beta}\cdot\mathbf{A}_{3,\alpha})+(\theta^3)^2\mathbf{A}_{3,\alpha}\cdot\mathbf{A}_{3,\beta}\), y lo mismo para \(g_{\alpha\beta}\) con \(\mathbf{r}\) y \(\hat{\mathbf{a}}_3\). Al restar, el término lineal contiene \(-(\mathbf{a}_\alpha\cdot\hat{\mathbf{a}}_{3,\beta}+\mathbf{a}_\beta\cdot\hat{\mathbf{a}}_{3,\alpha})=2b_{\alpha\beta}\) por Weingarten (ecuación 9.4): de ahí el \(+b_{\alpha\beta}\) de \(\gamma^1\). Para \(\gamma_{\alpha3}\) y \(\gamma_{33}\): \(G_{\alpha3}=\mathbf{R}_{0,\alpha}\cdot\mathbf{A}_3+\theta^3\mathbf{A}_{3,\alpha}\cdot\mathbf{A}_3\), \(G_{33}=\mathbf{A}_3\cdot\mathbf{A}_3\), y en referencia \(g_{\alpha3}=\mathbf{a}_\alpha\cdot\hat{\mathbf{a}}_3+\theta^3\hat{\mathbf{a}}_{3,\alpha}\cdot\hat{\mathbf{a}}_3=0\), \(g_{33}=1\). \(\blacksquare\)
Los tres nombres de las partes dicen su significado físico:
Parte
Qué mide
Origen
\(\gamma^0_{\alpha\beta}\)
extensión (membrana): cambio de métrica de la superficie media
\(\mathbf{R}_0\)
\(\gamma^1_{\alpha\beta}\)
flexión: cambio de curvatura (más el estiramiento de la fibra)
\(\mathbf{R}_0\) y \(\mathbf{A}_3\)
\(\gamma_{\alpha3}\)
cortante transversal: giro relativo entre la fibra y la superficie
\(\mathbf{R}_0\) y \(\mathbf{A}_3\)
\(\gamma_{33}\)
estiramiento del espesor (si \(|\mathbf{A}_3|\neq1\))
\(\mathbf{A}_3\)
Ejemplo 16.2 (Ejemplo resuelto: un cilindro que se hincha) Se desplaza radialmente la superficie media del cilindro del Ejemplo 16.1 una cantidad \(u\) (hacia fuera) y el director sigue siendo la normal: \(\mathbf{R}_0=(R+u)\,(\cos\varphi,\sin\varphi)\), \(\mathbf{A}_3=\hat{\mathbf{a}}_3\). Entonces \(\mathbf{R}_{0,\varphi}=(R+u)\mathbf{e}_\varphi\) y \(\mathbf{A}_{3,\varphi}=\mathbf{e}_\varphi\), de modo que por ecuación 16.6: \[
\gamma^0_{\varphi\varphi}=\tfrac12\bigl[(R+u)^2-R^2\bigr]=Ru+\tfrac12u^2,\qquad
\gamma^1_{\varphi\varphi}=(R+u)-R=u,\qquad \gamma^2_{\varphi\varphi}=0 .
\] Los demás \(\gamma\) valen 0. Por tanto \(\gamma_{\varphi\varphi}(\theta^3)=u(R+\theta^3)+\tfrac12u^2\) y la deformación física (sobre la base de longitud \(R+\theta^3\)) es \[
\varepsilon_{\varphi\varphi}(\theta^3)=\frac{\gamma_{\varphi\varphi}}{(R+\theta^3)^2}\approx\frac{u}{R+\theta^3},
\] que es la deformación de un aro de radio \(R+\theta^3\) cuyo perímetro crece de \(2\pi(R+\theta^3)\) a \(2\pi(R+\theta^3+u)\). La fibra exterior se deforma menos que la interior. Con \(R=2000\) mm, \(t=100\) mm y \(u=1\) mm, la cara exterior (\(\theta^3=50\) mm) da \(\varepsilon\approx1/2050=4{,}88\cdot10^{-4}\).
Pon a prueba lo anterior.
En el Ejemplo 16.2, ¿cuánto vale la deformación circunferencial de la cara interior (\(\theta^3=-50\) mm) para \(R=2000\) mm y \(u=1\) mm? Usa \(\varepsilon\approx u/(R+\theta^3)\).
La fibra interior está a \(R+\theta^3=1950\) mm del eje.
\(\varepsilon=1/1950=5{,}13\cdot10^{-4}\), un 5 % mayor que en la cara exterior (\(4{,}88\cdot10^{-4}\)).
En la hipótesis cinemática general de la lámina, el director deformado \(\mathbf{A}_3\):
es siempre unitario
es siempre normal a la superficie media deformada
puede no ser unitario ni normal
coincide con \(\hat{\mathbf{a}}_3\)
Es un vector libre en cada punto. Si se impone que sea unitario se pierde el estiramiento del espesor (\(\gamma_{33}=0\)); si además es normal, se tiene la teoría de Kirchhoff–Love.
AdvertenciaDos puntos que suelen confundir
\(\mathbf{A}_3\) no es la «nueva normal»: es lo que la teoría hace de la fibra. En Kirchhoff–Love coincide con la normal de la deformada (Sección 17.1); en Reissner–Mindlin, no.
Hipótesis cinemática \(\ne\) pequeños desplazamientos: ecuación 16.5 es exacta para cualquier \(\mathbf{R}_0\) y \(\mathbf{A}_3\); solo la recta es una hipótesis.
16.5 Grados de libertad
La cantidad de funciones independientes que quedan en cada punto distingue las teorías:
El elemento finito de lámina del libro usa cinco grados de libertad por nodo (tres desplazamientos y dos giros del director).
16.6 Práctica guiada en Julia
TipEjemplo computacional
calculado Se reproduce el Ejemplo 16.2 con deformacion_lamina_exacta, que deriva numéricamente \(\mathbf{R}_0+\theta^3\mathbf{A}_3\) y \(\mathbf{r}+\theta^3\hat{\mathbf{a}}_3\), y se compara con la fórmula cerrada.
usingGeometria, LinearAlgebraR, u, t =2000.0, 1.0, 100.0r =cilindro(R)R0 =cilindro(R + u) # la superficie media se hincha uA3(θ) = [cos(θ[1]), sin(θ[1]), 0.0] # el director sigue siendo la normalθ = [0.9, 0.3]γ_ext =deformacion_lamina_exacta(r, R0, A3, θ, t /2) # cara exteriorγ_int =deformacion_lamina_exacta(r, R0, A3, θ, -t /2) # cara interiorgφφ(θ3) = (R + θ3)^2(γφφ_ext = γ_ext[1, 1], formula_ext = u * (R + t /2) + u^2/2, ε_ext = γ_ext[1, 1] /gφφ(t /2), ε_int = γ_int[1, 1] /gφφ(-t /2), aprox_ext = u / (R + t /2), aprox_int = u / (R - t /2))
Estiramiento del espesor. Si el director mide \(|\mathbf{A}_3|=1{,}05\), ¿cuánto vale \(\gamma_{33}\)?
NotaSolución
\(\gamma_{33}=\tfrac12(1{,}05^2-1)=0{,}05125\): un 5 % de alargamiento da una deformación de Green–Lagrange del 5,1 %.
Esfera. Una esfera de radio \(R\) se infla a radio \(R+u\) con director = normal. Calcula \(\gamma^0\) y \(\gamma^1\) (en componentes físicas, divide por \(a_{\alpha\alpha}\)).
NotaSolución
Por simetría, en cualquier dirección del plano \(\gamma^0\to Ru+\tfrac12u^2\) (en la base de longitud \(R\), \(\varepsilon^0=u/R+\tfrac12u^2/R^2\)) y \(\gamma^1=u\). Es el cilindro de dos curvaturas iguales.
Giro rígido. Prueba que si \(\mathbf{R}_0\) y \(\mathbf{A}_3\) son los de referencia girados por la misma rotación \(Q\), todas las deformaciones son nulas.
NotaSolución
Los productos escalares \(\mathbf{R}_{0,\alpha}\cdot\mathbf{R}_{0,\beta}\), etc. no cambian con una rotación (ortogonal), así que \(G_{ij}=g_{ij}\) y \(\gamma_{ij}=0\). Es la propiedad de invariancia de Green–Lagrange (D1).
La doy por superada si…
Describo el sólido-lámina con \(\mathbf{r}+\theta^3\hat{\mathbf{a}}_3\) y escribo su base con \(b^\beta_\alpha\).
Enuncio la hipótesis cinemática y sé que \(\mathbf{A}_3\) no tiene por qué ser unitario ni normal.
Calculo \(\gamma^0\), \(\gamma^1\), \(\gamma_{\alpha3}\) y \(\gamma_{33}\) de un movimiento sencillo (cilindro que se hincha).
Cuento los grados de libertad por punto de cada teoría.
NotaFuentes, correcciones y qué queda pendiente
Fuentes. Texto autónomo; cinemática de láminas con director en la línea de las referencias estándar (Novozhilov 1959; Flügge 1972). Todas las fórmulas de Proposición 16.1 se comprueban con deformacion_lamina_exacta (conjunto «Cinemática de láminas» de los tests).
Correcciones. La expresión de \(\gamma^1_{\alpha\beta}\) lleva el signo \(+b_{\alpha\beta}\) con el convenio \(b_{\alpha\beta}=\hat{\mathbf{a}}_3\cdot\mathbf{a}_{\alpha,\beta}\); con el signo contrario de la curvatura cambia el de ese término (ver notación).
Qué queda pendiente. Sin nota histórica (no se dispone aún de fuente verificada); los convenios de giros del director (por confirmar) se tratan en D5; figuras con revisión visual pendiente; referencias no leídas línea a línea.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.
Referencias
Son las mismas que aparecen en el margen, junto al texto.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.