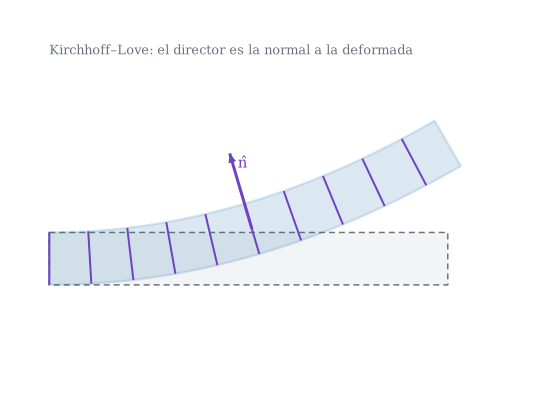
La fibra sigue siendo normal, recta e inextensible: solo flexiona la superficie
Figura 17.1: Sección de una lámina flexada según Kirchhoff–Love: el director \(\mathbf{A}_3\) (violeta) permanece perpendicular a la superficie media deformada (azul) y no cambia de longitud. Deformación exagerada: figura ilustrativa.
Qué se gana y qué se pierde al exigir que las fibras del espesor sigan siendo perpendiculares a la superficie
Objetivos y prerrequisitos
Objetivos. Al terminar el tema sabrás:
enunciar las tres hipótesis de Kirchhoff–Love y sus consecuencias en \(\gamma_{\alpha3}\) y \(\gamma_{33}\);
deducir que la flexión es el cambio de la segunda forma fundamental, \(\gamma^1_{\alpha\beta}=-(B_{\alpha\beta}-b_{\alpha\beta})\);
particularizar a una placa plana: \(\gamma^1_{\alpha\beta}=-u_{3,\alpha\beta}\);
razonar cuándo es razonable la hipótesis (láminas delgadas) y cuándo no;
segunda forma fundamental de la superficie deformada
\(u_3\)
desplazamiento normal de la superficie media
\(\kappa_{\alpha\beta}=-\gamma^1_{\alpha\beta}\)
cambio de curvatura (flexión)
17.1 Las tres hipótesis
La teoría de Kirchhoff–Love (KL) añade tres hipótesis a la cinemática de D3:
las líneas normales siguen siendo rectas (ya incluida en ecuación 16.3);
permanecen inextensibles: \(|\mathbf{A}_3|=1\);
permanecen normales a la superficie media deformada: \(\mathbf{A}_3=\hat{\mathbf{A}}_3=\dfrac{\mathbf{R}_{0,1}\times\mathbf{R}_{0,2}}{|\mathbf{R}_{0,1}\times\mathbf{R}_{0,2}|}\).
Proposición 17.1 (Deformaciones nulas en KL) Con las tres hipótesis, \(\gamma_{33}=\tfrac12(|\mathbf{A}_3|^2-1)=0\) (por 2) y, en ecuación 16.5, \(\mathbf{R}_{0,\alpha}\cdot\mathbf{A}_3=0\) (por 3: \(\mathbf{R}_{0,\alpha}\) es tangente a la superficie deformada y \(\mathbf{A}_3\) perpendicular a ella), \(\mathbf{a}_\alpha\cdot\hat{\mathbf{a}}_3=0\), y \(\mathbf{A}_{3,\alpha}\cdot\mathbf{A}_3=0=\hat{\mathbf{a}}_{3,\alpha}\cdot\hat{\mathbf{a}}_3\) por ser vectores unitarios; luego \(\gamma_{\alpha3}=0\). No hay ni cortante transversal ni estiramiento del espesor.
Solo quedan las deformaciones del plano, \(\gamma_{\alpha\beta}=\gamma^0_{\alpha\beta}+\theta^3\gamma^1_{\alpha\beta}+(\theta^3)^2\gamma^2_{\alpha\beta}\), que dependen únicamente de \(\mathbf{R}_0\): la lámina KL tiene tres grados de libertad por punto.
TipIdea clave
KL dice: el giro de la fibra no es una incógnita, lo determina la superficie. El director es la normal, y la normal depende de la derivada de \(\mathbf{R}_0\).
17.2 La flexión como cambio de curvatura
Proposición 17.2 (Flexión de Kirchhoff–Love) Si \(\mathbf{A}_3=\hat{\mathbf{A}}_3\) es la normal de la superficie deformada, la parte lineal en \(\theta^3\) de la deformación es \[
\gamma^1_{\alpha\beta}=-\bigl(B_{\alpha\beta}-b_{\alpha\beta}\bigr),
\tag{17.1}\] con \(b_{\alpha\beta}\) y \(B_{\alpha\beta}\) las segundas formas fundamentales antes y después. La flexión es el cambio de curvatura.
De ecuación 16.6, \(\gamma^1_{\alpha\beta}=\tfrac12(\mathbf{R}_{0,\alpha}\cdot\hat{\mathbf{A}}_{3,\beta}+\mathbf{R}_{0,\beta}\cdot\hat{\mathbf{A}}_{3,\alpha})+b_{\alpha\beta}\). Como \(\hat{\mathbf{A}}_3\perp\mathbf{R}_{0,\alpha}\), derivando \(\mathbf{R}_{0,\alpha}\cdot\hat{\mathbf{A}}_3=0\) respecto de \(\theta^\beta\) resulta \(\mathbf{R}_{0,\alpha}\cdot\hat{\mathbf{A}}_{3,\beta}=-\mathbf{R}_{0,\alpha\beta}\cdot\hat{\mathbf{A}}_3=-B_{\alpha\beta}\) (que es simétrico). Sustituyendo, \(\gamma^1_{\alpha\beta}=-B_{\alpha\beta}+b_{\alpha\beta}\). \(\blacksquare\)
Verificado en Julia con campos de desplazamiento arbitrarios sobre el paraboloide: Laminas.jl y la comparación exacta coinciden con \(b-B\) hasta \(2\cdot10^{-6}\).
17.3 El caso de la placa
En una placa plana inicialmente (\(b_{\alpha\beta}=0\)) con desplazamiento transversal \(w=u_3(\theta^1,\theta^2)\) y sin desplazamientos en el plano, a orden lineal \(B_{\alpha\beta}=w_{,\alpha\beta}\) y \[
\gamma^1_{\alpha\beta}=-w_{,\alpha\beta},\qquad \gamma_{\alpha\beta}\approx-\theta^3\,w_{,\alpha\beta},
\tag{17.2}\] es decir, la deformación varía linealmente en el espesor y es nula en la superficie media: la clásica «las fibras exteriores se estiran y las interiores se acortan».
Ejemplo 17.1 (Ejemplo resuelto: una tira flexada) Una tira de placa de \(L=1000\) mm de luz y espesor \(t=20\) mm se flexa con \(w(x)=w_0\sin(\pi x/L)\), \(w_0=5\) mm. La curvatura es \(-w''=w_0(\pi/L)^2\sin(\pi x/L)\), máxima en el centro: \(\kappa_{\max}=5\,(\pi/1000)^2=4{,}93\cdot10^{-5}\ \text{mm}^{-1}\). La deformación en la fibra extrema (\(\theta^3=t/2=10\) mm) es \[
\varepsilon_{\max}=\kappa_{\max}\,\frac t2=4{,}93\cdot10^{-4}.
\] (Pequeña frente a la deformación de fluencia del acero, \(\sim10^{-3}\): la flecha de 5 mm en 1 m se ha elegido moderada.)
Pon a prueba lo anterior.
En el Ejemplo 17.1, ¿cuál es la deformación de la fibra extrema (\(\theta^3=10\) mm) en el centro de la luz?
\(\varepsilon=\kappa\,\theta^3\) con \(\kappa=w_0(\pi/L)^2\).
\(\varepsilon=5\,(\pi/1000)^2\cdot10=4{,}93\cdot10^{-4}\). Si el espesor se duplicase (misma flecha y luz), la fibra extrema pasaría a \(9{,}87\cdot10^{-4}\), porque \(\kappa\) no depende del espesor.
En Kirchhoff–Love las deformaciones de cortante transversal \(\gamma_{\alpha3}\) son nulas.
Verdadero, por construcción: el director es perpendicular a la superficie y por tanto a \(\mathbf{R}_{0,\alpha}\). (Eso no significa que el esfuerzo cortante sea nulo: se obtiene por equilibrio.)
AdvertenciaErrores frecuentes
«Cortante nulo» no es «esfuerzo cortante nulo»: en KL, \(\gamma_{\alpha3}=0\) pero \(Q^\alpha\neq0\); se recupera del equilibrio de momentos (su valor «reactivo», no constitutivo).
\(w_{,\alpha\beta}\) es un tensor sólo en cartesianas: en curvilíneas hay que usar la derivada covariante \(w_{\|\alpha\beta}\) (Christoffel).
NotaUn poco de historia: de la placa a la lámina
La teoría clásica de placas delgadas se atribuye a Gustav Kirchhoff (cuyas hipótesis se citan desde su trabajo de 1850 sobre el equilibrio y el movimiento de un disco elástico) y la de láminas a Augustus Love, que en 1888 publicó «The small free vibrations and deformation of a thin elastic shell» usando las hipótesis de Kirchhoff. Las tres hipótesis de arriba son las que se conocen hoy como de Kirchhoff–Love; el trabajo de Love provocó una controversia científica con Lord Rayleigh y otros.
La hipótesis ignora la deformación por cortante, cuyo efecto relativo crece con \((t/L)^2\) (donde \(L\) es la longitud de onda característica de la deformación). Por eso KL es excelente para láminas delgadas (\(t/L\lesssim1/20\)), imprecisa para láminas gruesas, modos de alta frecuencia o materiales con baja rigidez a cortante (sándwich, laminados). Para esos casos se relaja la hipótesis 3: Reissner–Mindlin (Sección 18.1).
17.5 Práctica guiada en Julia
TipEjemplo computacional
calculado Se evalúa la flexión de la tira del Ejemplo 17.1 con deformacion_lamina_lineal y se comprueba que el cortante es nulo cuando el giro es el de Kirchhoff.
Contar grados de libertad. ¿Cuántos tiene una lámina KL por punto de la superficie media? ¿Y qué problema práctico trae para los elementos finitos?
NotaSolución
Tres (\(u_1,u_2,u_3\)). Pero \(B_{\alpha\beta}\) contiene segundas derivadas de \(u_3\), así que la formulación débil necesita funciones de forma \(C^1\) (continuidad de la derivada), que son difíciles de construir en 2D; Reissner–Mindlin sólo pide \(C^0\).
Signo de la flexión. En una placa con \(w=-a(x^2)/2\) (con \(a>0\)), ¿en qué cara hay tracción?
NotaSolución
\(\gamma^1_{11}=-w''=a>0\): \(\gamma_{11}=a\theta^3\) es positivo para \(\theta^3>0\), es decir, tracción en la cara de \(\theta^3>0\) (la que mira hacia \(+\hat{\mathbf{a}}_3\)).
Cilindro. Con la deformación del cilindro que se hincha de D3, ¿se cumple ecuación 17.1?
NotaSolución
Sí: allí el director es la normal de la superficie deformada y \(\gamma^1_{\varphi\varphi}=(R+u)-R=u\); con \(b_{\varphi\varphi}=-R\) y \(B_{\varphi\varphi}=-(R+u)\) resulta \(-(B-b)=u\) ✓.
La doy por superada si…
Enuncio las tres hipótesis de KL y sé que anulan \(\gamma_{\alpha3}\) y \(\gamma_{33}\).
Expreso la flexión como cambio de la segunda forma fundamental y demuestro ecuación 17.1.
Calculo la deformación en la fibra extrema de una placa con \(-\theta^3 w''\).
Explico por qué KL pide elementos \(C^1\) y cuándo deja de ser válida.
NotaFuentes, correcciones y qué queda pendiente
Fuentes. Texto autónomo, resultados estándar de la teoría clásica de láminas (Novozhilov 1959; Flügge 1972). ecuación 17.1 y el cortante nulo se comprueban numéricamente en el conjunto «Cinemática de láminas» de los tests de Julia.
Correcciones. El signo de \(\gamma^1\) (flexión \(=-(B-b)\)) depende del convenio de \(b_{\alpha\beta}\); con \(b_{\alpha\beta}=\hat{\mathbf{a}}_3\cdot\mathbf{a}_{\alpha,\beta}\) es el de arriba. Una discrepancia de signo en una fuente de partida se considera error de transcripción de la fuente.
Qué queda pendiente. El giro de la normal en componentes físicas (convenio por confirmar); la historia se apoya en fuentes secundarias; figuras con revisión visual pendiente.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.
Referencias
Son las mismas que aparecen en el margen, junto al texto.
Flügge, W. 1972. Tensor Analysis and Continuum Mechanics. Springer-Verlag.
Novozhilov, V. V. 1959. The Theory of Thin Shells. P. Noordhoff ltd.