Casi todo lo que se hace con datos de vibraciones es álgebra de matrices. Un registro de varios sensores es una matriz; las propiedades de una estructura (masa, rigidez) son matrices; y sus frecuencias naturales salen de un problema de valores propios. Esta unidad enseña a manejar arrays en Julia (crear, indexar, operar elemento a elemento) y las operaciones de LinearAlgebra que se usarán en todo el curso, y termina calculando las frecuencias de un edificio de tres plantas.
NotaCómo se lee esta unidad
Tiempo orientativo: 120 minutos. Objetivos (5), teoría en cinco píldoras (25), práctica guiada (55), «Pídeselo a Claude» (15), ejercicios (15) y cierre (5). El concepto matemático de los modos y los valores propios se explica en M2 y M5; aquí interesa cómo se programa.
Objetivos y prerrequisitos
Objetivos. Al terminar esta unidad sabrás:
crear vectores y matrices, consultar su tamaño y elegir una orientación para un registro multicanal;
indexar, trocear y crear vistas sin copiar datos, y evitar los errores de aliasing;
operar elemento a elemento con broadcasting (., @.) y centrar un registro canal a canal;
resolver sistemas y calcular normas, condicionamiento y valores propios con LinearAlgebra;
construir las matrices M y K de un sistema de 3 grados de libertad y obtener sus frecuencias naturales.
Reparto con otras unidades. Las matrices con estructura (Toeplitz, Hankel, dispersas) y la SVD se tratan en M2.1 y J3.3. Leer y trocear tablas con DataFrames es el tema de J1.6.
Teoría breve
J1.5.1 Vectores y matrices
Un Vector es un array de una dimensión y una Matrix, de dos. Se crean con corchetes (el espacio separa columnas y el punto y coma, filas) o con funciones:
Ver el código
A = [1.02.0; 3.04.0] # matriz 2×2v = [1.0, 2.0, 3.0] # vector columnaZ =zeros(3, 2) # ceros, 3 filas × 2 columnast =range(0, 1, length=5) # rango de 5 puntos entre 0 y 1(size(A), length(v), size(Z), collect(t))
((2, 2), 3, (3, 2), [0.0, 0.25, 0.5, 0.75, 1.0])
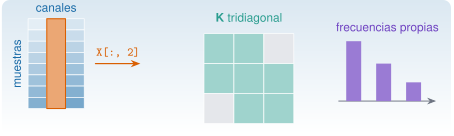
Convención del curso para un registro multicanal: una matriz N × c, con las muestras en filas y los canales en columnas. Así X[:, j] es el registro completo del canal j y es contiguo en memoria, porque Julia almacena las matrices por columnas (column-major, igual que MATLAB y Fortran, y al revés que NumPy). Es lo que devuelven las funciones de lectura de Resonancia.jl (leer_torroja da una matriz N × 3).
Un registro de 3 canales y 1000 muestras en Float64 (8 bytes por número), ¿cuántos bytes ocupa?
\(1000\cdot3\cdot8=24\,000\) bytes (sizeof(X) en Julia).
J1.5.2 Indexación, trozos y vistas
Los índices empiezan en 1 y se escribe A[fila, columna]. Los dos puntos : seleccionan toda una dimensión, end es el último índice y los rangos seleccionan trozos:
Un trozo como X[:, 2]copia los datos. Para trabajar sobre una parte sin copiar se usa una vista (view, o la macro @views para toda una expresión): se comporta como un array pero comparte memoria con el original, y por eso modificarla modifica el original.
Ver el código
Y =copy(X)vista =@view Y[:, 2]Y[1, 2] =100.0(vista[1], X[1, 2]) # la vista ve el cambio de Y; X, copia aparte, no
(100.0, 5.0)
AdvertenciaErrores frecuentes
B = Ano copia: B y A son dos nombres del mismo array, y B[1, 1] = 99 cambia también A. Para una copia independiente hay que escribir B = copy(A). Es el error de aliasing más común, y ocurre igual en NumPy.
Tras A = [1 2; 3 4]; B = A; B[1, 1] = 99, el valor de A[1, 1] es 99.
Verdadero. B = A solo crea un segundo nombre para el mismo array. Con B = copy(A) no ocurriría.
J1.5.3 Broadcasting
Un punto delante de un operador o detrás de una función la aplica elemento a elemento: x .+ 1, x .* y, sin.(x). Cuando las dimensiones no coinciden, Julia expande la más pequeña, y eso permite restar a cada columna su media sin bucles. La macro @. pone el punto en toda la expresión.
Ver el código
Random.seed!(1)tt = (0:999) ./100.0senal =sin.(2π *2.5.* tt)Xr =hcat(2.0.+ senal, -1.0.+0.8.* senal, 0.5.+0.1.*randn(1000)) # 1000×3, con medias distintasmedias =mean(Xr, dims=1) # 1×3Xc = Xr .- medias # cada columna menos su mediaround.(vec(mean(Xc, dims=1)), digits=12)
3-element Vector{Float64}:
 -0.0
 -0.0
 -0.0
NotaIdea clave
Para centrar un registro canal a canal se resta una fila de medias a toda la matriz: X .- mean(X, dims=1). Sin bucles, sin copiar canal a canal, y vale para 3 canales o para 300.
Con a = [1, 2, 3] y b = [10, 20, 30], ¿cuánto vale sum(a .* b) menos sum(a .+ b)?
.* multiplica elemento a elemento: 10, 40, 90. .+ suma elemento a elemento: 11, 22, 33.
\(\sum a_ib_i=10+40+90=140\) y \(\sum(a_i+b_i)=11+22+33=66\), así que la diferencia es \(140-66=74\).
J1.5.4 LinearAlgebra
La biblioteca estándar LinearAlgebra aporta lo esencial: el producto A * B (que no es elemento a elemento), la traspuesta A', la solución de sistemas con A \ b, normas, determinante, condicionamiento y valores propios.
TipChuleta: LinearAlgebra
usingLinearAlgebraA * B # producto matricial (A .* B es elemento a elemento)A'# traspuesta (conjugada si es compleja)A \ b # resuelve A x = b (¡no uses inv(A) * b!)norm(v) # norma 2 de un vector; opnorm(A) la de una matrizcond(A) # número de condicióneigen(A) # valores y vectores propioseigen(K, M) # problema generalizado K φ = λ M φDiagonal(d) # matriz diagonal a partir de un vectorI # identidad (tamaño según el contexto)Symmetric(A) # marca la matriz como simétrica (algoritmos más rápidos)
La regla de oro: resolver con A \ b, que usa una factorización estable, y no calcular inv(A), que es más lento y menos preciso. El condicionamiento mide cuánto se amplifica un error en los datos; si cond(A) es 10ⁿ, se pierden unas n cifras decimales (se justifica en M2.1).
Para resolver \(\mathbf A\mathbf x=\mathbf b\) es mejor calcular primero inv(A) y multiplicar por b.
Falso. A \ b es más rápido y numéricamente más estable, porque factoriza A en lugar de invertirla.
J1.5.5 Valores propios y modos
Un sistema lineal de \(n\) grados de libertad sin amortiguamiento vibra libremente según \(\mathbf M\ddot{\mathbf u}+\mathbf K\mathbf u=\mathbf 0\). Buscando soluciones armónicas \(\mathbf u=\boldsymbol\varphi\,e^{i\omega t}\) se llega al problema de valores propios generalizado
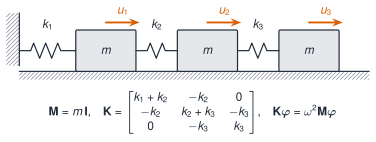
cuyas soluciones son las frecuencias naturales\(f_i=\omega_i/2\pi\) (en Hz) y las formas modales\(\boldsymbol\varphi_i\). En Julia: eigen(Symmetric(K), Symmetric(M)) devuelve los \(\omega_i^2\) y los vectores. El modelo del que se parte es el de la Figura 1.
Figura 1: Edificio de cortante de tres plantas como sistema de masas y muelles. Cada planta tiene masa \(m\), los entrepisos tienen rigideces \(k_1\), \(k_2\) y \(k_3\) y \(u_i\) es el desplazamiento lateral de la planta \(i\). Las matrices \(\mathbf M\) y \(\mathbf K\) y el problema de valores propios aparecen debajo.
Con \(m\) en kg y \(k\) en N/m, ¿en qué unidades salen \(\omega^2\) y \(f\) del problema ecuación 1?
\(\omega^2=k/m\) sale en s⁻², así que \(\omega\) está en rad/s y \(f=\omega/2\pi\) en Hz.
AdvertenciaErrores frecuentes: orientación, producto y primer índice
Tres tropiezos habituales con matrices. (1) A * B es el producto matricial y A .* B, el elemento a elemento: confundirlos da un error de dimensiones o un resultado sin sentido. (2) Un vector x es una columna: x' * y es un número y x * y', una matriz. (3) Los índices empiezan en 1: x[0] da BoundsError. Ante un error de dimensiones, lo primero es escribir size(A) y size(B).
Para saber más
Driscoll y Braun, Fundamentals of Numerical Computation, caps. 1 y 2 (edición en línea gratuita, versión en Julia) (Driscoll y Braun 2022).
Driscoll, Tobin A., y Richard J. Braun. 2022. Fundamentals of Numerical Computation: Julia Edition. SIAM. https://fncbook.com.
Práctica guiada
Vamos a construir las matrices del edificio de la Figura 1, calcular sus frecuencias naturales y formas modales y comprobarlas con Resonancia.jl. Los datos son los del caso transversal de M2: \(m=2\cdot10^5\) kg por planta y \(k_1=k_2=5\cdot10^7\) N/m, \(k_3=4\cdot10^7\) N/m.
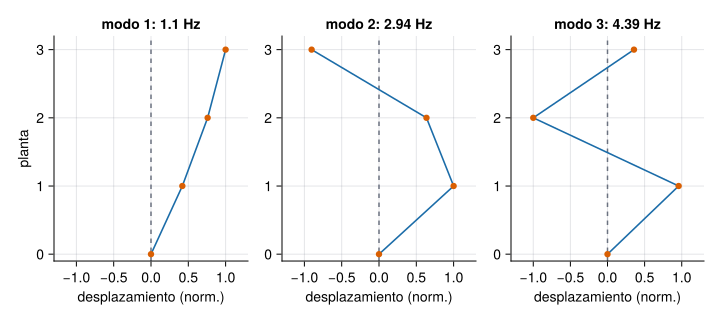
Las tres frecuencias son 1,105 Hz, 2,939 Hz y 4,390 Hz. Es lo habitual en un edificio: el primer modo, con todas las plantas moviéndose en el mismo sentido, es el de menor frecuencia, y cada modo superior añade un cambio de signo en la forma.
Paso 3. Comprobar con el paquete.Resonancia.jl tiene el mismo modelo y la misma función. Se verifica que los resultados coinciden y que los modos son ortogonales respecto de M.
Figura 2: Formas modales del edificio de tres plantas. En cada panel se dibuja el desplazamiento de las tres plantas (eje vertical, con el suelo en cero) normalizado a un máximo de 1 en valor absoluto. El primer modo no tiene nodos; el segundo, uno; el tercero, dos.
Paso 4. Un registro de tres canales. Para practicar el centrado, se simulan tres sensores con desfases de continua distintos y se comprueba que tras restar las medias quedan en cero, y se calcula la covarianza entre canales.
Los canales 1 y 2 están muy correlacionados (0,91) porque comparten el modo de 2,5 Hz; los canales 2 y 3 (0,31), solo parcialmente, por el de 7 Hz; y los canales 1 y 3 casi nada. La matriz de covarianza es simétrica y sus valores propios (0,010, 0,082 y 0,849) dicen cuánta varianza hay en cada dirección: es el punto de partida de la descomposición en valores singulares que se estudia en M2.
La versión probada con pytest, con las frecuencias contrastadas con las de Julia, está en python/arrays.py. Con NumPy y SciPy:
import numpy as npfrom arrays import matrices_3gdl, frecuencias_propias, centrar_por_canalM, K = matrices_3gdl()print(frecuencias_propias(M, K)) # [1.1048 2.9387 4.3902] HzX = np.random.default_rng(1).normal(size=(1000, 3))Xc = centrar_por_canal(X) # X - X.mean(axis=0, keepdims=True)
Diferencias respecto de Julia: los índices empiezan en 0; NumPy guarda por filas (row-major), así que lo natural es una matriz canales × muestras, y un trozo como X[:, 1] es una vista por defecto (en Julia es copia); el producto matricial es A @ B y A * B es elemento a elemento, al revés que en Julia.
NotaQué se ha conseguido
Se han construido M y K de un sistema real, se han obtenido sus tres frecuencias naturales (1,105, 2,939 y 4,390 Hz) y se han contrastado con el paquete del curso, se han dibujado los modos y se ha centrado un registro multicanal sin bucles. Con estas piezas empieza M5.
«Pídeselo a Claude»
TipPrompt
«Con Julia y --project=.: (1) construye las matrices de masa y rigidez de un edificio de cortante de tres plantas con masas de 2·10⁵ kg y rigideces de entrepiso de 5·10⁷, 5·10⁷ y 4·10⁷ N/m; (2) calcula sus frecuencias naturales en Hz y las formas modales con eigen(Symmetric(K), Symmetric(M)); (3) compara con edificio_tres_plantas y modos_propios de Resonancia.jl; (4) comprueba que Phi' * M * Phi es la identidad. Resuelve con \ y no uses inv. Dime los valores. No inventes resultados: si algo no coincide, dilo.»
Verifica. (a) Que las frecuencias son 1,105, 2,939 y 4,390 Hz, y que el orden de magnitud es razonable: una sola planta de las mismas \(m\) y \(k\) daría \(\sqrt{k/m}/2\pi\approx2{,}5\) Hz. (b) Que K es simétrica y que la fila 1 suma \(k_1\) y las filas 2 y 3 suman cero (una estructura sin apoyos no tendría rigidez para el movimiento de sólido rígido). (c) Que usa Symmetric y que no calcula inv(K). (d) Que las unidades son kg, N/m y Hz, y que divide por \(2\pi\) al pasar de rad/s a Hz. (e) Que no sobrescribe M o K con operaciones que modifican en sitio sin avisarlo.
Ejercicios
¿Cuánto vale la primera frecuencia natural del edificio de la práctica?
\(f_1\approx1{,}1048\) Hz (f[1] en el paso 2).
Un sistema de una sola planta, de masa \(m=2\cdot10^5\) kg y rigidez \(k=5\cdot10^7\) N/m, tiene \(f=\tfrac{1}{2\pi}\sqrt{k/m}\). ¿Cuánto vale?
\(\sqrt{5\cdot10^7/2\cdot10^5}=\sqrt{250}=15{,}81\) rad/s, y \(f=15{,}81/2\pi\approx2{,}5\) Hz. Con tres plantas la primera frecuencia baja a 1,1 Hz porque la masa que se mueve es mayor.
Con X = [1.0 10.0; 2.0 20.0; 3.0 30.0], ¿cuánto vale sum(X .- mean(X, dims=1))?
Cada columna queda con media cero, así que la suma total también.
Cero (salvo un error de redondeo del orden de 10⁻¹⁵). Es la propiedad que define el centrado por canal.
Explica por qué se escribe K \ F en lugar de inv(K) * F para hallar los desplazamientos estáticos \(\mathbf u\) de \(\mathbf K\mathbf u=\mathbf F\).
Dice que \ factoriza la matriz y no necesita calcular la inversa.
Menciona que es más rápido o más preciso (menos error de redondeo).
La doy por superada si…
Creo vectores y matrices y consulto su tamaño; sé que el registro del curso es N × c.
Distingo copia, vista y alias, y sé cuándo B = A es peligroso.
Centro un registro canal a canal con X .- mean(X, dims=1).
Resuelvo A \ b y calculo cond, norm y eigen.
Construyo M y K de un sistema de 3 GDL, obtengo sus frecuencias y las contrasto con Resonancia.jl.
Cierre. Escribe tres líneas: qué he entendido, qué todavía no domino y cuál es mi siguiente paso pequeño. Revisa con git diff lo que haya escrito Claude antes de aceptarlo.
Son las mismas que aparecen en el margen, junto al texto. La lista completa del curso, con el estado de verificación de cada ficha, está en recursos/bibliografia.bib del repositorio.
Driscoll, Tobin A., y Richard J. Braun. 2022. Fundamentals of Numerical Computation: Julia Edition. SIAM. https://fncbook.com.