Transformada Z y sistemas discretos

M2 · M2.7 · Sesión S2

Un círculo unidad con tres pares de polos conjugados cerca de la circunferencia, junto a una señal oscilatoria amortiguada con sus muestras marcadas como puntos

Los sensores no dan señales continuas: dan muestras cada \(\Delta t\). La transformada Z es a las señales discretas lo que la de Laplace a las continuas: convierte ecuaciones en diferencias en álgebra, y hace que la estabilidad, la frecuencia y el amortiguamiento se lean en el plano \(z\), con una geometría muy distinta a la del plano \(s\): el semiplano estable se convierte en el interior de un círculo, y las frecuencias, en ángulos. Esta página explica esa correspondencia, sus trampas (el aliasing y la ambigüedad del logaritmo) y la usa para extraer frecuencias y amortiguamientos de un modelo ajustado a datos.

NotaCómo se lee esta página

Tiempo orientativo: unas 3 horas. Nivel: intermedio. Tres capas: intuición (figuras y simulación), fundamento (definición, correspondencia \(z=e^{s\Delta t}\)) y aplicación (identificar los polos de un edificio con un modelo autorregresivo, y ver lo que sale mal).

Objetivos y prerrequisitos

Objetivos. Al terminar esta página sabrás:

  • definir la transformada Z y escribir la función de transferencia de un sistema descrito por una ecuación en diferencias;
  • usar la correspondencia \(z=e^{s\Delta t}\) para pasar de polos continuos a discretos y al revés, y obtener \(f\) y \(\zeta\) de un polo discreto;
  • explicar el aliasing en el plano \(z\) y por qué el logaritmo es multivaluado;
  • reconocer los polos de un modelo AR en el plano \(z\) y estimar con ellos frecuencias y amortiguamientos de un registro;
  • reconocer los polos espurios y las limitaciones de ese método (orden, ruido, sesgo en el amortiguamiento).

Prerrequisitos. M2.4 (Laplace), M2.6 (discretización exacta) y M2.1.4 (Toeplitz y Yule–Walker).

Teoría breve

M2.7.1 La transformada Z

NotaUn poco de historia: de las funciones generatrices a los sistemas muestreados

Según el resumen histórico de la Wikipedia en inglés, la idea de fondo se atribuye a de Moivre (1730, en probabilidad) y Laplace la conocía; Hurewicz y otros la reintrodujeron en 1947 para los sistemas de control con datos muestreados (radar), y Ragazzini y Zadeh, en el grupo de control de la Universidad de Columbia, le dieron el nombre de «transformada z» en 1952. Es una fuente enciclopédica no contrastada con los originales: las atribuciones deben tomarse como orientativas.

Fuente: Wikipedia, «Z-transform», sección «History». Consultado el 25-10-2026.

Definición 1 Transformada Z. Para una secuencia \(x[k]\), \(k\ge0\), \(X(z)=\mathcal Z[x](z)=\displaystyle\sum_{k=0}^{\infty}x[k]\,z^{-k}\), con \(z\in\mathbb C\) en la región donde la serie converge.

La propiedad más útil es el desplazamiento: retrasar la secuencia una muestra, \(x[k-1]\), equivale a multiplicar por \(z^{-1}\) (con condiciones iniciales nulas). Por eso una ecuación en diferencias

\[ y[k]+a_1y[k-1]+\dots+a_py[k-p]=b_0u[k]+b_1u[k-1]+\dots+b_qu[k-q] \]

se convierte en \(A(z)Y(z)=B(z)U(z)\), con función de transferencia discreta \(H(z)=B(z)/A(z)\). Sus polos son las raíces de \(A(z)\); el sistema es estable si todas están dentro del círculo unidad, \(\lvert z_k\rvert<1\). Si no hay numerador (\(B(z)=b_0\)), el modelo es autorregresivo (AR): todo polos.

M2.7.2 Del plano \(s\) al plano \(z\)

Si una señal continua \(x(t)=e^{st}\) se muestrea cada \(\Delta t\), se obtiene \(x[k]=e^{sk\Delta t}=(e^{s\Delta t})^k\): la secuencia de potencias de \(z=e^{s\Delta t}\). Por eso un polo continuo \(s\) da un polo discreto

\[ z=e^{s\Delta t},\qquad s=\frac{\ln z}{\Delta t}. \tag{1}\]

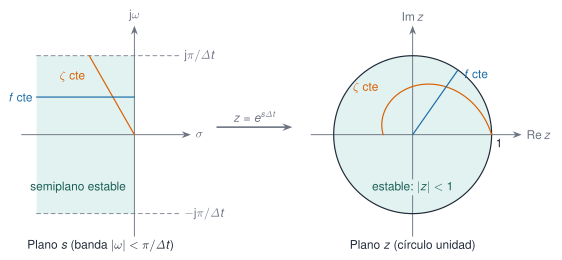
A la izquierda el plano s con una banda horizontal sombreada en el semiplano izquierdo, un rayo de amortiguamiento constante y una recta horizontal de frecuencia constante. A la derecha el plano z con el círculo unidad sombreado, una espiral de amortiguamiento constante y un radio de frecuencia constante. Una flecha etiquetada z igual a e elevado a s por delta t une los dos planos.
Figura 1: Correspondencia entre el plano \(s\) (banda \(\lvert\omega\rvert<\pi/\Delta t\)) y el plano \(z\). El semiplano izquierdo (estable) se convierte en el interior del círculo unidad; las rectas de frecuencia constante, en radios; los rayos de amortiguamiento constante, en espirales logarítmicas.

Tres consecuencias:

  1. Estabilidad: \(\lvert z\rvert=e^{\sigma\Delta t}<1\) si y solo si \(\sigma<0\).
  2. Frecuencia y amortiguamiento. Para \(s=-\zeta\omega_n+\mathrm j\omega_n\sqrt{1-\zeta^2}\) se cumple \(\lvert\ln z\rvert=\omega_n\Delta t\), y por tanto \[ f=\frac{\lvert\ln z\rvert}{2\pi\Delta t},\qquad \zeta=-\frac{\ln\lvert z\rvert}{\lvert\ln z\rvert}. \tag{2}\]
  3. Aliasing y logaritmo multivaluado. \(e^{(s+\mathrm j2\pi m/\Delta t)\Delta t}=e^{s\Delta t}\) para todo entero \(m\): infinitos polos continuos dan el mismo polo discreto. Solo se pueden distinguir frecuencias de \(0\) a \(f_{\mathrm s}/2\), con \(f_{\mathrm s}=1/\Delta t\) (frecuencia de Nyquist), y una señal de frecuencia \(f>f_{\mathrm s}/2\) aparece como si tuviera la frecuencia \(\lvert f-m f_{\mathrm s}\rvert\) más próxima a cero. Es la razón de que se filtre antes de muestrear (M3 y M8).
AdvertenciaLa relación \(z=e^{s\Delta t}\) es exacta; la de Euler no

Si se aproxima \(e^{s\Delta t}\approx1+s\Delta t\) (Euler explícito, M2.6.3), un polo estable puede dar un \(\lvert z\rvert>1\). La correspondencia de la ecuación 1 es la de la discretización exacta, y es la que debe usarse para convertir polos identificados en \(f\) y \(\zeta\).

Ver el código
s_ej = -0.5 + 10.0im                          # polo continuo (rad/s)
dt_ej = 0.01
z_ej = exp(s_ej * dt_ej)
(z = z_ej, módulo = abs(z_ej), ángulo_rad = angle(z_ej), f_recuperada = abs(log(z_ej)) / (2π * dt_ej),
 zeta_recuperada = -log(abs(z_ej)) / abs(log(z_ej)))
(z = 0.9900415613003339 + 0.09933549540403648im, módulo = 0.9950124791926824, ángulo_rad = 0.09999999999999999, f_recuperada = 1.593537625861432, zeta_recuperada = 0.04993761694389106)

Para \(s=-0{,}5+10\mathrm j\) rad/s y \(\Delta t=0{,}01\) s se obtiene \(z=\) 0,99501 \(\angle\) 0,1000 rad. Y, a la inversa, la ecuación 2 devuelve \(f=\) 1,5935 Hz y \(\zeta=\) 0,0499, los valores de partida: \(f=\lvert s\rvert/2\pi\) y \(\zeta=-\sigma/\lvert s\rvert\approx0{,}0499\).

M2.7.3 Modelos AR y sus polos

Un modelo AR(\(p\)), \(x[k]=\sum_{j=1}^p\phi_jx[k-j]+e[k]\) con \(e[k]\) ruido blanco, tiene función de transferencia \(1/(1-\sum\phi_jz^{-j})\). Sus polos son las raíces de \(z^p-\phi_1z^{p-1}-\dots-\phi_p\), es decir, los valores propios de su matriz compañera; los coeficientes salen de las ecuaciones de Yule–Walker (M2.1.4) y, con la ecuación 2, cada pareja de polos conjugados da una frecuencia y un amortiguamiento. Es el método de identificación más sencillo que existe, y sirve para ver sus límites.

Una estructura excitada por ruido blanco no tiene respuesta exactamente AR: su aceleración tiene también ceros (M2.4), y la señal medida lleva ruido. Veamos qué pasa con el registro de aceleración de la cubierta del escenario A (datos/sinteticos/edificio-3-plantas/), cuyos polos verdaderos se conocen: \(f=\) 1,105, 2,939, 4,390 Hz y \(\zeta=\) 1,00, 1,00, 1,27 %.

Ver el código
D = readdlm("../../../datos/sinteticos/edificio-3-plantas/escenario_A.csv", ';', skipstart=1)
x = D[:, 4] .- mean(D[:, 4])                       # aceleración de la cubierta a 100 Hz
dt = 0.01
function ajusta_ar(x, p, dt)
    r = autocorrelacion(x, p)
    phi, _ = yule_walker(r, p)
    polos_ar(phi, dt)
end
bloque(x, q) = [mean(@view x[i:i+q-1]) for i in 1:q:length(x)-q+1]    # promedio de bloques: filtro paso bajo muy simple
resultados = [(; q, p, fz = ajusta_ar(bloque(x, q), p, dt * q)) for (q, p) in [(1, 6), (1, 12), (8, 6), (8, 8)]]
nothing
Ver el código
filas = String[]
for r in resultados
    push!(filas, "| " * (r.q == 1 ? "100" : coma(100 / r.q; d=1)) * " | $(r.p) | " * join(coma.(r.fz[1]; d=3), "; ") * " | " * join(coma.(100 .* r.fz[2]; d=1), "; ") * " |")
end
Markdown.parse("| Muestreo (Hz) | Orden p | Frecuencias (Hz) | Amortiguamientos (%) |\n|--:|--:|:--|:--|\n" * join(filas, "\n"))
Tabla 1: Polos estimados con un modelo AR de Yule–Walker ajustado a la aceleración de la cubierta (escenario A, 600 s). Los valores verdaderos son 1,105; 2,939 y 4,390 Hz, con \(\zeta\) de 1,00 %, 1,00 % y 1,27 %. Con 100 Hz el ajuste falla; al reducir el muestreo con un promedio de bloques, el orden 8 recupera las tres frecuencias y añade dos polos espurios.
Muestreo (Hz) Orden p Frecuencias (Hz) Amortiguamientos (%)
100 6 3,952; 26,063; 42,392 94,2; 24,3; 16,2
100 12 2,898; 14,742; 22,524; 30,461; 38,420; 46,740 28,7; 32,5; 24,6; 19,5; 15,1; 13,6
12,5 6 1,142; 3,004; 4,716 5,6; 2,1; 3,6
12,5 8 1,119; 2,934; 4,396; 6,305; 6,736 0,9; 0,9; 3,6; 13,2; 37,3

Lo que enseña la Tabla 1:

  • Con la frecuencia de muestreo original (100 Hz) el método falla, aunque la señal sea buena: tres modos por debajo de 5 Hz a 100 Hz de muestreo dejan los polos muy cerca de \(z=1\), y la matriz de Toeplitz queda mal condicionada. Un modelo AR gasta su orden en lo que ve de más alta frecuencia.
  • Reduciendo el muestreo (decimando por 8 con un promedio de bloques, que es un filtro paso bajo muy simple) y con orden 8, las tres frecuencias salen con errores de \(1{,}3\,\%\), \(0{,}2\,\%\) y \(0{,}1\,\%\): el análisis AR es útil con la banda de interés bien resuelta.
  • El amortiguamiento sale mal: el tercer modo sale con \(\zeta\approx3{,}6\,\%\) cuando el valor verdadero es \(1{,}27\,\%\). Es una pauta general: los métodos paramétricos estiman bien las frecuencias y peor los amortiguamientos, y Yule–Walker en particular tiende a sobrestimarlos en señales poco amortiguadas.
  • Aparecen polos espurios (6,3 y 6,7 Hz, con \(\zeta\) de \(13\) y \(37\,\%\)): el orden elegido es mayor que el de la señal. Son fuertemente amortiguados, lo que los delata, pero para decidirlo con criterio se necesitan los diagramas de estabilización de M7.
Ver el código
q, p = 8, 8
xd = bloque(x, q)
phi8, _ = yule_walker(autocorrelacion(xd, p), p)
Cm = zeros(p, p); Cm[1, :] = phi8; for i in 2:p; Cm[i, i-1] = 1; end
z_est = eigvals(Cm)
A3, _ = espacio_estados(M3, C3, K3, [0.0, 0.0, 1.0])
z_real = filter(w -> imag(w) > 0, exp.(eigvals(A3) .* (dt * q)))
fig = Figure(size=(560, 520))
ax = Axis(fig[1, 1]; xlabel="Re z", ylabel="Im z", aspect=DataAspect(), limits=(-1.1, 1.1, -1.1, 1.1))
lines!(ax, cos.(range(0, 2π; length=200)), sin.(range(0, 2π; length=200)); color=GRIS)
scatter!(ax, vcat(real.(z_real), real.(z_real)), vcat(imag.(z_real), -imag.(z_real)); color=:white, strokecolor=AZUL, strokewidth=2, markersize=14, label="polos reales")
scatter!(ax, real.(z_est), imag.(z_est); marker=:xcross, color=NARANJA, markersize=14, label="AR(8) estimado")
axislegend(ax; position=:lb)
fig
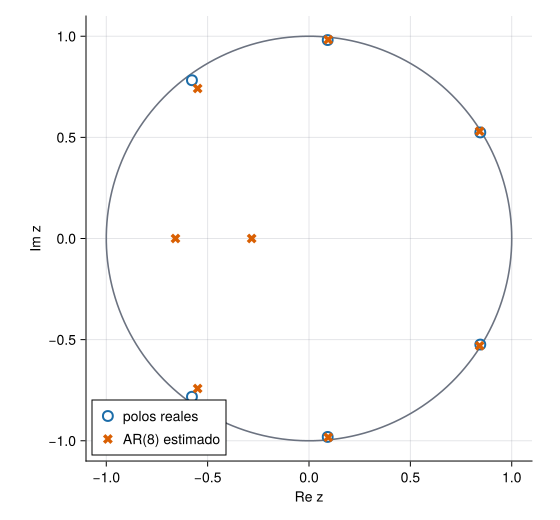
Círculo unidad con tres pares de círculos azules cerca de la circunferencia, en ángulos pequeños, y cruces naranjas que coinciden con ellos en el ángulo pero con módulo algo menor en el último par, más dos pares de cruces cerca del origen.
Figura 2: Polos del plano \(z\). Los círculos azules son los polos reales del edificio (discretización exacta a 12,5 Hz); las cruces naranjas, los estimados por el modelo AR de orden 8 ajustado a la aceleración de la cubierta. Las frecuencias coinciden bien; el tercer par está más hacia el interior del círculo (más amortiguamiento) que el real, y hay dos polos espurios más cerca del origen.

Laboratorio: muestreo y plano \(z\)

Simulación 1. Un polo en los planos \(s\) y \(z\). Elige la frecuencia y el amortiguamiento de un oscilador y la frecuencia de muestreo. A la izquierda se ve el polo en el plano \(z\) (con el círculo unidad, el radio de \(f\) constante y la espiral de \(\zeta\) constante); a la derecha, la señal continua y sus muestras. Si \(f>f_{\mathrm s}/2\), la señal muestreada parece de otra frecuencia (aliasing), y el polo discreto que se obtiene es el de esa frecuencia aparente.

Hipótesis y límites de la simulación 1

  • Señal: una única respuesta libre amortiguada \(e^{-\zeta\omega t}\cos\omega_{\mathrm d}t\), sin ruido y sin filtro antialiasing. En un sistema real, el filtro antes del muestreo evita el aliasing; aquí se muestra cómo ocurre cuando no existe.
  • Plano \(z\): se dibuja el polo con el argumento plegado a \((-\pi,\pi]\), es decir, el que se obtendría de las muestras. El rayo de frecuencia constante y la espiral de \(\zeta\) constante son los de la figura de la teoría.
  • El amortiguamiento no cambia por el aliasing: el módulo \(\lvert z\rvert=e^{-\zeta\omega\Delta t}\) se conserva, pero al leer \(\zeta\) con la ecuación 2 y la frecuencia aparente, sale un valor distinto (más alto), porque se divide por una \(\lvert\ln z\rvert\) menor.
  • Qué no se puede concluir: que un registro muestreado a una frecuencia baja es «fiel»; a partir de las muestras no se puede saber si hubo aliasing, y solo el diseño previo (filtro y \(f_{\mathrm s}\)) lo evita.

Para explorar. (1) Con \(f=4\) Hz y \(f_{\mathrm s}=20\) Hz, mueve \(\zeta\) y observa cómo el polo recorre la espiral. (2) Sube \(f\) por encima de 10 Hz y observa el polo aparente. (3) Con \(f_{\mathrm s}=20\) Hz, ¿qué frecuencias distintas dan exactamente el mismo polo discreto que 3 Hz?

Práctica guiada

NotaPráctica guiada
  1. Lee escenario_A.csv y toma la aceleración de la cubierta (columna 4).
  2. Reduce el muestreo de 100 a 12,5 Hz promediando bloques de 8 muestras.
  3. Ajusta un AR(8) con autocorrelacion, yule_walker y polos_ar. Compara las frecuencias con las del modelo.
  4. Repite con el escenario C (daño en el entrepiso 2) y mira cómo cambian las frecuencias estimadas.
using Resonancia, DelimitedFiles, Statistics
D = readdlm("escenario_A.csv", ';', skipstart=1)
x = D[:, 4] .- mean(D[:, 4])
xd = [mean(@view x[i:i+7]) for i in 1:8:length(x)-7]
phi, sigma2 = yule_walker(autocorrelacion(xd, 8), 8)
f, zeta = polos_ar(phi, 0.08)
import numpy as np
import matrices as mx      # mse/m02-matematicas/python/matrices.py (probado con pytest)

D = np.loadtxt("escenario_A.csv", delimiter=";", skiprows=1)
x = D[:, 3] - D[:, 3].mean()
xd = x[: len(x) // 8 * 8].reshape(-1, 8).mean(axis=1)
r = mx.autocorrelacion(xd, 8)
phi, sigma2 = mx.yule_walker(r, 8)
f, zeta = mx.polos_ar(phi, 0.08)

El código Python no se ejecuta en la web: polos_ar está probada con pytest frente a Julia en python/matrices.py.

«Pídeselo a Claude»

TipPrompt

«Con Julia y el paquete Resonancia: toma escenario_A.csv y escenario_C.csv (aceleraciones de un edificio de tres plantas a 100 Hz), decima por 8 con un promedio de bloques, ajusta un AR(8) con Yule–Walker y calcula frecuencias y amortiguamientos de los polos con polos_ar. Dime si los cambios de frecuencia entre A y C se pueden distinguir de la dispersión del método, haciendo el ajuste en varios tramos de 60 s de cada registro.»

Verifica. (a) Que decima (o dice por qué no) antes de ajustar el modelo. (b) Que usa polos_ar y compara con las frecuencias reales del edificio, que están en la ficha de datos. (c) Que no confunde polos espurios con modos y que filtra por amortiguamiento razonable. (d) Que da la dispersión de la frecuencia entre tramos antes de hablar de cambio. (e) Que no atribuye el cambio de amortiguamiento a daño: el amortiguamiento sale con mucha más incertidumbre.

Ejercicios

Un sistema discreto lineal es estable si y solo si todos sus polos están dentro del círculo unidad.

Verdadero: \(\lvert z_k\rvert<1\) equivale a \(\operatorname{Re}(s_k)<0\) por la correspondencia \(z=e^{s\Delta t}\) (ecuación 1).

Un polo continuo \(s=-0{,}5+10\,\mathrm j\) rad/s se muestrea con \(\Delta t=0{,}01\) s. ¿Cuánto vale el módulo del polo discreto?

\(\lvert z\rvert=e^{\sigma\Delta t}=e^{-0{,}5\cdot0{,}01}=e^{-0{,}005}=0{,}99501\) (y el ángulo es \(\omega\Delta t=0{,}1\) rad).

Un modelo ajustado a datos muestreados cada \(\Delta t=0{,}1\) s tiene un polo en \(z=0{,}9\,e^{\mathrm j\,0{,}3}\). ¿Cuánto vale el amortiguamiento relativo \(\zeta\)?

Usa la ecuación 2: \(\zeta=-\ln\lvert z\rvert/\lvert\ln z\rvert\) con \(\ln z=\ln0{,}9+0{,}3\,\mathrm j\).

\(\ln z=-0{,}10536+0{,}3\,\mathrm j\), \(\lvert\ln z\rvert=0{,}31796\), así que \(\zeta=0{,}10536/0{,}31796=0{,}3314\) y \(f=0{,}31796/(2\pi\cdot0{,}1)=0{,}506\) Hz.

Una vibración de 7 Hz se muestrea a 10 Hz sin filtro antialiasing. ¿A qué frecuencia aparente se ve?

\(\lvert7-10\rvert=3\) Hz: la frecuencia de Nyquist es 5 Hz y 7 Hz se pliega hacia abajo.

Ajustas un AR(6) a una aceleración de un puente muestreada a 200 Hz, cuyos modos de interés están entre 1 y 6 Hz, y los resultados no tienen sentido. Propón dos cambios que probarías y explica por qué.

  • Propongo reducir la frecuencia de muestreo (decimación con filtro antialiasing) para concentrar el orden del modelo en la banda de interés.
  • Propongo aumentar el orden y distinguir polos físicos de espurios (amortiguamiento, estabilidad al cambiar el orden).
  • Menciono el mal condicionamiento de la matriz de Toeplitz con polos próximos a \(z=1\) o la conveniencia de métodos mejores (ERA, SSI, FDD).

Decimar (con un filtro paso bajo que evite el aliasing) a unos 20–25 Hz, de modo que los polos se separen de \(z=1\) y la matriz de Toeplitz esté mejor condicionada, y subir el orden mirando qué polos se mantienen al cambiarlo. Y valorar métodos de identificación más robustos (M7).

La doy por superada si…

Qué no dice esta página

  • El método AR de Yule–Walker se usa aquí como ejemplo didáctico, no como método de identificación recomendado; ERA, SSI y FDD (M7) están pensados para esto.
  • Se usa un promedio de bloques como filtro de decimación; un diseño correcto del filtro antialiasing (FIR/IIR) es tema de M3 y M8.
  • La tabla de resultados es de un registro y una semilla; no se ha hecho un estudio de dispersión entre registros (se propone en «Pídeselo a Claude»).
  • No se desarrolla la región de convergencia de la transformada Z ni las propiedades de la transformada inversa; se usan fracciones simples en la práctica.
  • Las atribuciones históricas proceden de una fuente enciclopédica y deben contrastarse antes de citarlas en un trabajo formal.