Identificación de sistemas dinámicos
M7 · Sesión S7
Alcance de esta sesión
Solo los fundamentos respaldados por los apuntes:
- hipótesis de la teoría modal (M7.1)
- polos, residuos y la geometría del círculo (M7.2)
- expansión modal y residuos frente a formas (M7.3)
Los algoritmos (peak-picking, circle-fit, ITD, ERA, ARMA, FDD, SSI…) quedan pendientes de fuentes primarias.
Tres modelos de un sistema
| Modelo | Contiene |
|---|---|
| Espacial | \(\mathbf{M}\), \(\mathbf{C}\), \(\mathbf{K}\) |
| Modal | \(\omega_r\), \(\zeta_r\), \(\boldsymbol{\phi}_r\) |
| De respuesta | \(\boldsymbol{\alpha}(\omega)\) (FRF) |
La identificación va de la respuesta medida al modelo modal.
Las cuatro hipótesis
| Hipótesis | Falla cuando… |
|---|---|
| Linealidad | rigidez o amortiguamiento dependen de la amplitud |
| Invariancia temporal | cambian temperatura, masa o apoyos |
| Observabilidad | el sensor está en un nodo |
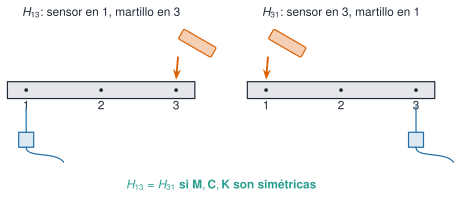
| Reciprocidad | matrices no simétricas |
Reciprocidad
Polos y residuos
\[H(s)=\frac{A}{s-s_1}+\frac{A^*}{s-s_1^*},\qquad A=\frac{1}{2im\omega_d}\]
- \(\omega_d=\mathrm{Im}\,s_1\) · \(\lvert\sigma\rvert=\zeta\omega_n\) · \(\omega_n=\lvert s_1\rvert\)
- Residuo ⇒ amplitud
Un polo dibuja un círculo
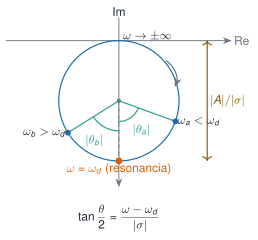
Diámetro \(\lvert A\rvert/\lvert\sigma\rvert\) · \(\tan\dfrac{\theta}{2}=\dfrac{\omega-\omega_d}{\lvert\sigma\rvert}\)
¿Qué es un círculo?
| FRF | ¿Círculo exacto? |
|---|---|
| Receptancia histerética | Sí |
| Término de un polo | Sí |
| Movilidad viscosa | Sí |
| Receptancia viscosa completa | Aproximado (error según \(\zeta\)) |
Un poco de historia
Kennedy y Pancu (1947) propusieron los gráficos vectoriales de la respuesta frente a medir solo el pico: base de las técnicas de ajuste circular.
Expansión modal
\[\alpha_{jk}(\omega)=\sum_{r=1}^{n}\left[\frac{{}_rA_{jk}}{i\omega-s_r}+\frac{{}_rA_{jk}^*}{i\omega-s_r^*}\right],\quad {}_rA_{jk}=\phi_{jr}\phi_{kr}\]
Residuo de cada modo: matriz de rango uno
De los residuos a la forma
- Punto de excitación: \(\phi_{kr}=\sqrt{A_{kk}}\) (salvo signo)
- Resto: \(\phi_{jr}=A_{jk}/\phi_{kr}\)
- Cociente \(\phi_{jr}/\phi_{kr}=A_{jk}/A_{kk}\): no depende de la escala
Dos masas: formas desde los residuos
| Caso | Modo | \(\phi_2/\phi_1\) |
|---|---|---|
| Proporcional | 1 | \(1{,}000\angle0^\circ\) |
| Proporcional | 2 | \(0{,}500\angle180^\circ\) |
| No proporcional | 1 | \(1{,}172\angle7{,}6^\circ\) |
| No proporcional | 2 | \(0{,}369\angle171{,}6^\circ\) |
Fases distintas de \(0^\circ\) y \(180^\circ\): modos complejos
Para llevarte
- Las hipótesis son lo primero que hay que comprobar
- El círculo exacto es el del término de un polo
- Una columna basta, con todos los modos
- Siguiente: los algoritmos de identificación