Teoría de vibraciones II y elementos finitos
M6 · Sesión S6
Objetivos
- Construir \(\mathbf{M}\), \(\mathbf{C}\), \(\mathbf{K}\) de un sistema de \(n\) GDL
- Frecuencias y formas modales; normalización
- Ortogonalidad, desacoplamiento y superposición modal
- Matriz de FRF
- Amortiguamiento proporcional frente a no proporcional
M6.1 Ecuaciones de \(n\) GDL
\[\mathbf{M}\ddot{\mathbf{x}}+\mathbf{C}\dot{\mathbf{x}}+\mathbf{K}\mathbf{x}=\mathbf{f}(t)\]
- Modelo espacial; ecuaciones acopladas
- \(\mathbf{M}\), \(\mathbf{C}\), \(\mathbf{K}\) simétricas; \(\mathbf{M}>0\); \(\mathbf{K}\ge0\)
- Acoplamiento estático (\(\mathbf{K}\)) y dinámico (\(\mathbf{M}\))
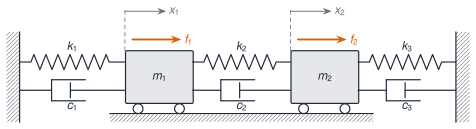
Ejemplo: dos masas
\[\mathbf{K}=\begin{bmatrix}k_1+k_2&-k_2\\-k_2&k_2+k_3\end{bmatrix},\quad \mathbf{C}=\begin{bmatrix}c_1+c_2&-c_2\\-c_2&c_2+c_3\end{bmatrix}\]
- Regla de ensamblaje: cada muelle suma \(k\begin{bmatrix}1&-1\\-1&1\end{bmatrix}\)
La cadena de dos masas
M6.2 Autovalores generalizados
\[(\mathbf{K}-\omega^2\mathbf{M})\mathbf{X}=\mathbf{0},\qquad\det(\mathbf{K}-\omega^2\mathbf{M})=0\]
- \(\omega_r\) únicas; formas solo hasta un factor de escala
- Normalización a la masa: \(\boldsymbol{\Phi}^\top\mathbf{M}\boldsymbol{\Phi}=\mathbf{I}\), \(\boldsymbol{\Phi}^\top\mathbf{K}\boldsymbol{\Phi}=\mathrm{diag}(\omega_r^2)\)
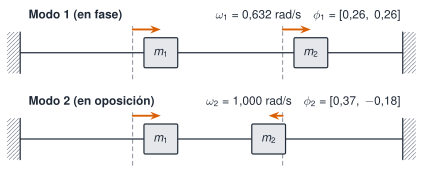
Dos masas: resultado
| Modo | \(\omega_r\) (rad/s) | Forma normalizada |
|---|---|---|
| 1 | \(0{,}6325\) | \([0{,}2582,\;0{,}2582]\) |
| 2 | \(1{,}0000\) | \([0{,}3651,\;-0{,}1826]\) |
\(m_1=5,\ m_2=10,\ k_1=k_2=2,\ k_3=4\)
Los dos modos
M6.3 Ortogonalidad
\[\boldsymbol{\psi}_s^\top\mathbf{M}\boldsymbol{\psi}_r=0,\quad\boldsymbol{\psi}_s^\top\mathbf{K}\boldsymbol{\psi}_r=0\quad(r\ne s)\]
Hipótesis: \(\mathbf{M}\), \(\mathbf{K}\) simétricas; autovalores distintos (o formas elegidas ortogonales)
Desacoplamiento
\(\mathbf{x}=\boldsymbol{\Phi}\mathbf{q}\) ⇒
\[\ddot{q}_r+2\zeta_r\omega_r\dot q_r+\omega_r^2 q_r=\boldsymbol{\phi}_r^\top\mathbf{f}\]
- Solo si \(\boldsymbol{\Phi}^\top\mathbf{C}\boldsymbol{\Phi}\) es diagonal
Matriz de FRF
\[\alpha_{jk}(\omega)=\sum_{r=1}^{n}\frac{\phi_{jr}\phi_{kr}}{\omega_r^2-\omega^2+2i\zeta_r\omega_r\omega}\]
- Suma de \(n\) osciladores de 1 GDL
- Reciprocidad: \(\alpha_{jk}=\alpha_{kj}\) (por simetría de las matrices)
- Una columna completa ⇒ toda la matriz (con todos los modos)
M6.4 Rayleigh
\[\mathbf{C}=\alpha\mathbf{M}+\beta\mathbf{K}\;\Rightarrow\;\zeta_r=\frac{\alpha}{2\omega_r}+\frac{\beta\omega_r}{2}\]
- Modos reales y los mismos que sin amortiguar
- Modelo de conveniencia, no física de la disipación
Más allá: modos complejos
- Espacio de estados: \(\mathbf{A}\dot{\mathbf{u}}+\mathbf{B}\mathbf{u}=\mathbf{0}\) (dimensión \(2n\))
- Polos en pares conjugados; formas complejas
- \(\omega_r=|s_r|\), \(\zeta_r=-\mathrm{Re}\,s_r/|s_r|\)
- Ampliación avanzada
Práctica: tres casos
| Caso | \(\lvert s_1\rvert\) | \(\zeta_1\) | \(\lvert s_2\rvert\) | \(\zeta_2\) |
|---|---|---|---|---|
| Sin amort. | 0,6325 | 0 | 1 | 0 |
| Proporcional | 0,6325 | 15,81 % | 1,0000 | 25,00 % |
| No proporcional | 0,6367 | 14,98 % | 0,9934 | 75,97 % |
Qué cambia con el no proporcional
- \(\boldsymbol{\Phi}^\top\mathbf{C}\boldsymbol{\Phi}\) no es diagonal
- \(\lvert s_r\rvert\neq\omega_r\)
- Residuos y formas complejos
Ejemplo didáctico: \(\zeta_2\approx76\,\%\) no es una estructura real
Pendiente en M6
- M6.5 Vibración de vigas
- M6.6 Elementos finitos
- M6.7 Actualización de modelos
Para llevarte
- Ortogonalidad ⇒ desacoplamiento: depende de las hipótesis
- \(\boldsymbol{\alpha}\): suma de osciladores; simétrica por reciprocidad
- Proporcional ⇒ modos reales; no proporcional ⇒ modos complejos
- Siguiente: M7, de la FRF a los parámetros modales