Matemáticas, estadística y programación
M2 · Sesión S2 · una clase de 4 horas
Una pregunta para toda la sesión
¿Qué frecuencias y amortiguamientos tiene un edificio y cómo se reconocen en un registro de aceleración?
Tres herramientas:
- valores propios: del modelo a los modos
- polos: cómo responde la estructura
- DFT: del registro muestreado a la frecuencia
Material completo: matematicado
Plan
| Bloque | Tiempo |
|---|---|
| 0 · Un edificio de respuesta conocida | 10 min |
| M2.1 · Modos | 60 min |
| Pausa | 10 min |
| M2.2 · Polos y FRF | 50 min |
| Pausa | 10 min |
| M2.3 · Muestreo, DFT y fuga | 60 min |
| M2.4 · El edificio en frecuencia | 40 min |
0 · Un edificio de respuesta conocida
El banco de pruebas
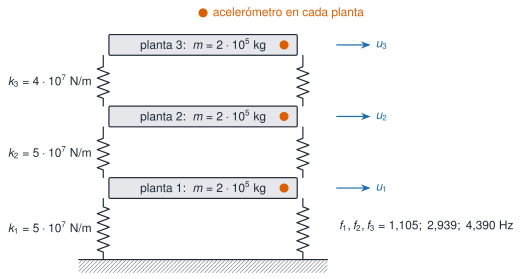
- masas de \(2\cdot10^5\) kg; rigideces de \(5\cdot10^7\), \(5\cdot10^7\) y \(4\cdot10^7\) N/m; \(\zeta\approx1\,\%\)
- 600 s a 100 Hz, tres escenarios: A referencia, B −1 % de rigidez en todo, C −10 % en el entrepiso 2
Sintético: virtud y límite
- Virtud: se conoce la respuesta correcta y se puede validar cada método
- Límite: que funcione aquí no demuestra que funcione en una estructura real
M2.1 · Modos
Del modelo al problema de valores propios
\[\mathbf M\ddot{\mathbf u}+\mathbf C\dot{\mathbf u}+\mathbf K\mathbf u=\mathbf f(t)\]
Sin amortiguamiento ni fuerza, con \(\mathbf u=\boldsymbol\varphi\,e^{\mathrm i\omega t}\):
\[\left(\mathbf K-\omega^2\mathbf M\right)\boldsymbol\varphi=\mathbf 0\]
Problema de valores propios generalizado: \(\lambda=\omega^2\) y las formas modales \(\boldsymbol\varphi\).
Por qué los modos son reales y ortogonales
\(\mathbf M\) y \(\mathbf K\) son simétricas y definidas positivas (energías cinética y elástica > 0), así que:
- los \(\omega_j^2\) son reales y positivos
- las formas son reales
- son ortogonales respecto de \(\mathbf M\) y de \(\mathbf K\)
La idea clave: desacoplar
Normalizadas a masa unidad:
\[\boldsymbol\Phi^{\mathsf T}\mathbf M\boldsymbol\Phi=\mathbf I,\qquad \boldsymbol\Phi^{\mathsf T}\mathbf K\boldsymbol\Phi=\operatorname{diag}(\omega_j^2)\]
Con \(\mathbf u=\boldsymbol\Phi\mathbf q\), tres osciladores independientes.
Edificio A: \(f=1{,}105\); \(2{,}939\); \(4{,}390\) Hz.
Comparar formas: el MAC
\[\mathrm{MAC}(\mathbf a,\mathbf b)=\frac{\lvert\mathbf a^{\mathsf T}\mathbf b\rvert^2}{(\mathbf a^{\mathsf T}\mathbf a)(\mathbf b^{\mathsf T}\mathbf b)}\in[0,1]\]
De A a C: las frecuencias bajan un 1,8 %, un 0,2 % y un 3,1 %, y el MAC > 0,999.
Las frecuencias son mucho más sensibles al daño que las formas.
Simulación 1 · Modos del edificio
Abrir la simulación en la página
- Con \(\Delta k_2=-10\,\%\): ¿qué modo apenas se mueve? ¿Por qué?
- Sube la masa de la cubierta: ¿qué frecuencia baja más?
M2.2 · Polos y FRF
La función de transferencia
\[\mathbf H(s)=\left(\mathbf Ms^2+\mathbf Cs+\mathbf K\right)^{-1}\]
- \(H_{ij}\): respuesta de la planta \(i\) a una fuerza en \(j\)
- en \(s=\mathrm i\omega\): la FRF
Un polo es un modo
\[s_k=-\zeta_k\omega_k\pm\mathrm i\,\omega_k\sqrt{1-\zeta_k^2}\]
\[\omega_k=\lvert s_k\rvert,\qquad \zeta_k=-\frac{\operatorname{Re}s_k}{\lvert s_k\rvert}\]
- parte real: lo deprisa que se apaga
- parte imaginaria: la frecuencia amortiguada
- sin amortiguamiento, \(\pm\mathrm i\omega_k\): los valores propios de M2.1
Polos y ceros
\[H_{ij}(\mathrm i\omega)=\sum_{k}\frac{\varphi_{ik}\,\varphi_{jk}}{\omega_k^2-\omega^2+2\mathrm i\,\zeta_k\omega_k\omega}\]
- denominadores (polos): los mismos para cualquier \((i,j)\)
- numeradores: dependen de \((i,j)\) y fijan los ceros
- FRF puntual: una antirresonancia entre cada dos resonancias
Simulación 2 · FRF del edificio
Abrir la simulación en la página
- \(i=j=3\): cuenta las antirresonancias (2,381 y 4,289 Hz = cubierta bloqueada)
- \(i=1\), \(j=3\): ¿qué pasa con los valles?
- Los polos se identifican; los ceros, no.
M2.3 · Muestreo, DFT y fuga
Muestrear y el aliasing
\[z=e^{s\Delta t}:\quad \lvert z\rvert=e^{-\zeta\omega\Delta t},\quad \arg z=\omega_{\mathrm d}\Delta t\]
- el ángulo solo se conoce salvo múltiplos de \(2\pi\)
- frecuencias que difieren en \(k f_{\mathrm s}\) dan las mismas muestras
- Nyquist \(f_{\mathrm s}/2\): 70 Hz muestreados a 100 Hz aparecen en 30 Hz
- se filtra antes de muestrear
La DFT y la resolución
\[X_k=\sum_{n=0}^{N-1}x_n\,e^{-\mathrm i2\pi kn/N},\qquad \Delta f=\frac{f_{\mathrm s}}{N}=\frac{1}{T}\]
- \(\Delta f\) depende de la duración, no de \(f_{\mathrm s}\)
- pico de un modo: anchura \(2\zeta f\) a −3 dB
- primer modo del edificio: 0,022 Hz → segmentos de al menos 45 s
La fuga
- registro finito = señal × ventana rectangular
- frecuencia entre bins → la energía fuga, el pico baja
- ventanas: menos fuga, pico más ancho
- relleno de ceros: interpola, no resuelve
Simulación 3 · Fuga y ventanas
Abrir la simulación en la página
- 12,0 frente a 12,5 bins con la rectangular: ¿cuánto baja el pico?
- Hann y flat-top: ¿qué se gana y qué se pierde?
- Relleno ×8: ¿se estrecha el pico?
M2.4 · El edificio en frecuencia
La PSD del escenario A
Welch con segmentos de 5 s y de 82 s (figura en la página):
- los picos están en los polos: la cubierta ve los tres modos
- la resolución manda: resolución frente a varianza
- las alturas no son las formas: hacen falta varios sensores (M7)
Práctica guiada y «Pídeselo a Claude»
- Modos, polos y picos de la PSD del escenario A (Julia o Python)
- Con Claude: ¿el desplazamiento del primer modo entre A y C supera \(\Delta f\)?
- Verifica: funciones del paquete, \(\Delta f=100/n_{\mathrm{seg}}\), y que no confunda «se movió» con «es detectable»
Lo que queda en matematicado
| Herramienta | Pregunta |
|---|---|
| Toeplitz y Hankel (A1) | ¿De qué matrices parten ERA y SSI? |
| SVD (A3) | ¿Cuántas componentes independientes hay? |
| Espacio de estados (S2) | ¿Qué ve cada sensor? |
| Transformada Z (S3) | ¿Polos de un modelo AR? |
| Hilbert (F2) | ¿Amortiguamiento de la envolvente? |
| Estocásticos y correlación (P1, P2) | ¿Modos sin medir la excitación? |