Ecuaciones diferenciales ordinarias
J3.6 · Nivel J3 · Computación científica
Objetivos
- Programar a mano Euler explícito, Euler implícito y Runge–Kutta, y medir su orden, su estabilidad y su coste.
- Escribir una ecuación de movimiento como sistema de primer orden y resolverla con
ODEProblemysolve. - Fijar
reltolyabstolsabiendo que no son el error de la solución, y comprobarlo. - Reconocer un sistema rígido y elegir método con un argumento.
- Simular un oscilador forzado, uno no lineal (Duffing) y la respuesta de un mástil al viento.
- Detectar sucesos con un callback.
Euler explícito
\[\mathbf u_{n+1}=\mathbf u_n+h\,\mathbf f(\mathbf u_n)=(\mathbf I+h\mathbf A)\,\mathbf u_n,\qquad \mathbf A=\begin{bmatrix}0&1\\-\omega_0^2&-2\zeta\omega_0\end{bmatrix}\]
- \(\zeta=0\), \(h=T/40\), cinco periodos: la energía se multiplica por 131.
- Cada paso: \(E\to(1+(\omega_0h)^2)\,E\), siempre \(>1\).
- Con \(\zeta=2\ \%\) solo es seguro si \(h<2\zeta/\omega_0=2{,}17\) ms (157 pasos por periodo).
Euler implícito
\[(\mathbf I-h\mathbf A)\,\mathbf u_{n+1}=\mathbf u_n\]
- Cada paso: \(E\to E/(1+(\omega_0h)^2)\): queda el 0,76 % a los cinco periodos.
- Es amortiguamiento numérico: confundiría un diagnóstico de daño.
- Con \(h=0{,}1\) s no explota, pero la oscilación desaparece: estable no es preciso.
Runge–Kutta: orden y coste
| método | orden medido | evaluaciones por paso |
|---|---|---|
| Euler explícito | 1,0 | 1 |
| Euler implícito | 1,0 | (un sistema lineal) |
| Heun | 2,0 | 2 |
| RK4 | 4,0 | 4 |
Error ≤ 10⁻³ mm en 10 s: Euler explícito 2,3 millones de evaluaciones, Heun 25 600, RK4 3 200, Tsit5 1 407.
Estabilidad por paso
Oscilador sin amortiguar, \(z=\omega_0h\); \(\lvert g\rvert=1\) conserva la energía.
| z | Euler expl. | Euler impl. | Heun | RK4 | trapecio |
|---|---|---|---|---|---|
| 0,5 | 1,118 | 0,894 | 1,008 | 1,000 | 1 |
| 1 | 1,414 | 0,707 | 1,118 | 0,994 | 1 |
| 2 | 2,236 | 0,447 | 2,236 | 0,745 | 1 |
| 3 | 3,162 | 0,316 | 4,610 | 1,505 | 1 |
RK4 es estable hasta \(z=2\sqrt2\approx2{,}83\) (0,153 s).
Newmark = trapecio
- Con \(\beta=1/4\), \(\gamma=1/2\) y un sistema lineal coincide con la regla del trapecio (diferencia de \(10^{-14}\) mm).
- Implícito, de orden 2, conserva la energía con cualquier \(h\).
- No es exacto: con \(h=0{,}1\) s la frecuencia numérica es el 81 % de la real.
De la ecuación al problema
\[\ddot x+2\zeta\omega_0\dot x+\omega_0^2x=0\;\Longrightarrow\;\begin{cases}\dot x=v\\ \dot v=-2\zeta\omega_0 v-\omega_0^2x\end{cases}\]
du se modifica en su sitio; sol(t) interpola.
Flujo de trabajo
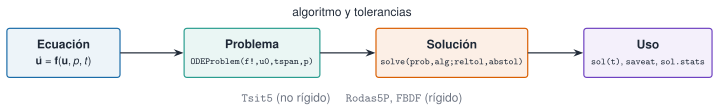
El coste se mide en evaluaciones de \(\mathbf f\) (sol.stats), no en segundos.
La tolerancia no es el error
| tolerancia | pasos | error máximo (mm) |
|---|---|---|
| 10⁻³ | 186 | 2,8·10⁻³ |
| 10⁻⁶ | 745 | 7,2·10⁻⁷ |
| 10⁻⁹ | 3 001 | 5,2·10⁻¹⁰ |
- Controla el error local; el global se acumula.
- Con 10⁻³ el error supera la tolerancia.
Conservar la energía
Oscilador sin amortiguamiento, 100 s: \(E(100)/E(0)\) debería valer 1.
| tolerancia | E(100 s) / E(0) |
|---|---|
| 10⁻³ | 1,3131 |
| 10⁻⁶ | 0,99994 |
| 10⁻⁹ | 0,9999999 |
Una simulación sin comprobación no es un resultado.
Oscilador forzado
- Transitorio \(\propto e^{-\zeta\omega_0t}\) y régimen permanente \(F_0\lvert H(f_e)\rvert\).
- En resonancia: 3,66 mm \(=F_0/(2\zeta k)\).
- 95 % a los 8,1 s (\(\tau=2{,}71\) s): medir después del transitorio.
- La simulación reproduce
frf_1gdlcon cuatro cifras.
Sistemas rígidos
Edificio de tres plantas + sensor de 5 kHz (razón de rigidez 227 777), tolerancia 10⁻⁸:
| método | pasos | evaluaciones de f |
|---|---|---|
Tsit5 |
174 021 | 1 044 189 |
Rodas5P |
2 685 | 46 254 |
FBDF |
9 481 | 15 675 |
Mismo error (≈ 2·10⁻¹⁰ m): cambia el trabajo. El paso lo manda la estabilidad.
Oscilador de Duffing
\[\ddot x+2\zeta\dot x+x+\varepsilon x^3=F\cos\phi(t)\]
- Frecuencia libre con
ContinuousCallbacken los cruces por cero. - \(\varepsilon=0{,}5\), \(A=2\): simulación 1,57; perturbaciones \(1+\tfrac38\varepsilon A^2=1{,}75\).
- Una aproximación no se usa fuera de su dominio.
Histéresis
- Barrido hacia arriba y hacia abajo de \(\Omega\) (\(\varepsilon=1\), \(\zeta=0{,}02\), \(F=0{,}02\)).
- A \(\Omega=1{,}1\): amplitud 0,44 al subir y 0,09 al bajar.
- Un sistema lineal da la misma curva en ambos sentidos.
Mástil y vórtices (datos inventados)
- \(f_s=\mathrm{St}\,U/D\); resonancia en \(U_\mathrm{cr}=f_0D/\mathrm{St}=6\) m/s.
- A 5 m/s, 0,19 mm; a 6 m/s, 8,2 mm: ×40 con un 20 % más de viento.
- Simulación y teoría \(F(U)\lvert H(f_s)\rvert\) coinciden a tres cifras.
- \(\tau=15{,}9\) s: simular 300 s y medir en los últimos 50.
Detectar un umbral
- Supera 5 mm a los 15,0 s; 7,5 mm, a los 39,25 s.
- No se recorre una malla de tiempos, así que no se puede saltar el cruce.
Viento de banda ancha
- Suma de 176 armónicos (0,5–4 Hz), fases aleatorias con semilla fija, 40 N eficaces.
- \(\sigma_x^2=\sum_i\tfrac12A_i^2\lvert H(f_i)\rvert^2\) (
rms_respuesta_multiseno). - Simulado 0,4993 mm; teórico 0,4993 mm.
- Duplicar \(\zeta\) divide por dos la amplitud en resonancia: 8,2 a 4,1 mm.
La doy por superada si…
- Resuelvo una ecuación de movimiento con
ODEProblemysolve. - Explico por qué
reltolno es el error y lo compruebo. - Reconozco un sistema rígido por su razón de rigidez y
sol.stats. - Mido el régimen permanente después del transitorio.
- Detecto un suceso con un callback y estudio una respuesta no lineal.